จัดหาโซลูชั่นแบบครบวงจรของสายการผลิตการพิมพ์สกรีนอัตโนมัติที่มีความแม่นยำสูงมาเป็นเวลานานกว่า 10 ปี
ภาษา
จัดหาโซลูชั่นแบบครบวงจรของสายการผลิตการพิมพ์สกรีนอัตโนมัติที่มีความแม่นยำสูงมาเป็นเวลานานกว่า 10 ปี
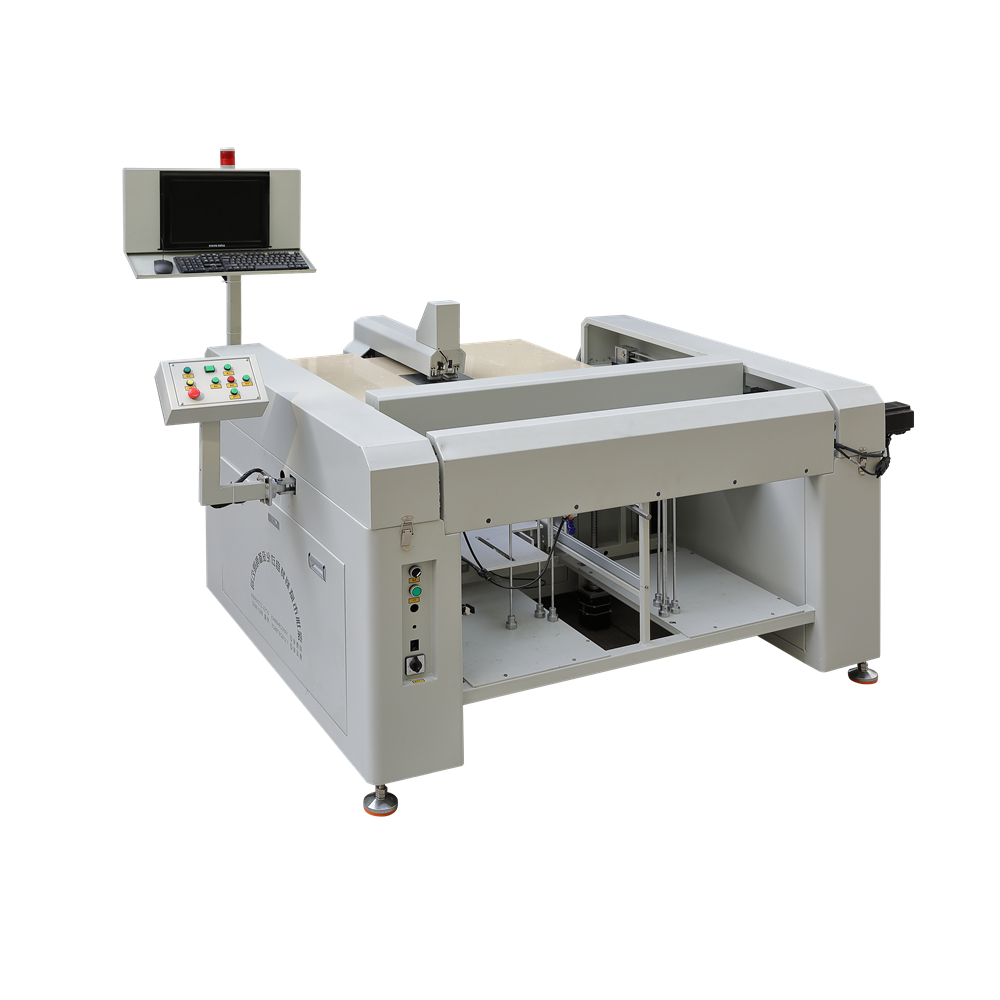
รุ่นสินค้า: VTS15-02
ขนาดการให้อาหารสูงสุด:400 × 400 มม. (สามารถกำหนดเองได้)
กระบวนการทำงาน:ให้อาหารอัตโนมัติ เจาะอัตโนมัติ รวบรวมอัตโนมัติ
วิธีการวางตำแหน่ง: ตำแหน่งปลอกรัดเซ็นเซอร์อินฟราเรด กล้อง CCD สแกนตำแหน่งที่แม่นยำ
โหมดตรึงวัสดุ: นิวเมติกเชยจับยึดและยึดอัตโนมัติ
ส่งความถูกต้องของวัสดุ: ≦ + / - 0.1 มม.
ทำซ้ำความแม่นยำของตำแหน่ง:≦ + / - 0.1 มม.
เซินเจิ้น VILITY Automatic Machinery Co.,Ltd ก่อตั้งขึ้นในปี 2010 ตั้งอยู่ในเมืองเซินเจิ้นประเทศจีน แนวทางการพัฒนาของบริษัทของเราคือ: มุ่งเน้นผู้คน, นวัตกรรมทางเทคโนโลยี, มุ่งเน้นการบริการ VILITY เป็นคำรวมที่มาจากชัยชนะ& ความสามารถและชัยชนะ&คุณภาพซึ่งหมายความว่าเราแสวงหาคุณภาพและบริการที่ดีเสมอมาเพื่อตอบสนองความต้องการของลูกค้าและตลาดที่มีการแข่งขันสูง เราเชื่อว่า: บริการต้องมาก่อน ลูกค้าคือผู้สูงสุด VILITY เป็นผู้ผลิตมืออาชีพที่ให้บริการโซลูชั่นแบบครบวงจรสำหรับอุตสาหกรรมการพิมพ์อัจฉริยะ ในช่วงไม่กี่ปีที่ผ่านมา เราได้ทุ่มเทให้กับเทคนิคและเทคโนโลยีส่วนใหญ่เพื่อนำหุ่นยนต์อุตสาหกรรม 4.0 มาใช้ VILITY ประสบความสำเร็จในการจัดหาสายการผลิตไร้คนขับให้กับลูกค้าจำนวนมาก ดังนั้นจึงรู้สึกเป็นเกียรติที่ได้รับการรับรองทางสังคมในระดับสูง ผลิตภัณฑ์หลักของเราคือเครื่องจัดตำแหน่งอัตโนมัติ CCD ซึ่งรวมอยู่ใน: เครื่องเจาะรูนำ CCD, เครื่องพิมพ์หน้าจอ CCD, เครื่องตัดตาย CCD, CCD เครื่องฟิตติ้ง, เครื่องทดสอบ CCD อัตโนมัติสำหรับการพิมพ์สกรีน, ฮาร์ดแวร์, พลาสติก และอุตสาหกรรมอื่นๆ เครื่องจักรเหล่านี้เหมาะสำหรับทั้งวัสดุแบนและวัสดุแบบม้วนต่อม้วน ด้วยการลงทุนจำนวนมากอย่างต่อเนื่องในการวิจัยและพัฒนา VILITY อยู่ในตำแหน่งที่เหมาะสมอย่างยิ่งที่จะดำเนินการผลิตเครื่องจักรหุ่นยนต์ CCD ที่มีความแม่นยำสูงต่อไปสำหรับทั้งตลาดเชิงพาณิชย์และในประเทศ เรากำลังมองไปข้างหน้าเพื่อสร้างความสัมพันธ์ทางธุรกิจระยะยาวกับคุณและบริษัทของคุณที่นับถือ
1. กองวัสดุผ่านหุ่นยนต์จะเป็นวัสดุที่มีพื้นผิวมากที่สุดผ่านถ้วยดูดเพื่อดูดวัสดุเข้าสู่บริเวณที่จะเจาะ
2. หุ่นยนต์บนโต๊ะจะตรวจจับวัสดุ จัดตำแหน่งวัสดุที่จะเจาะกับขอบผ่านกระบอกสูบ และดันไปที่หัวจับหุ่นยนต์ป้อนอาหารสแตนด์บาย
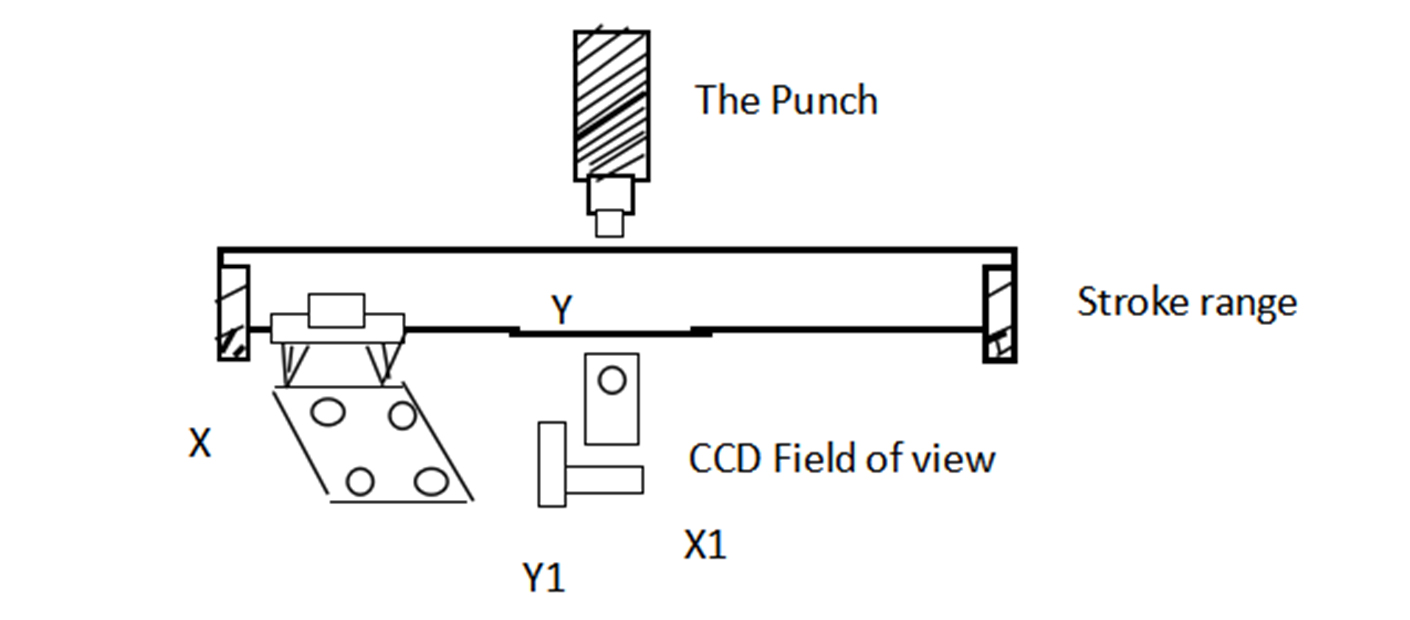
3. เครื่องมือจัดการจะส่งแต่ละรูไปยังช่วงการสแกน CCD โดยการป้อนเส้นทางของรูการจัดตำแหน่งล่วงหน้าและติดตามเส้นทาง
4. ในช่วงการจับการสแกน CCD นั้น CCD จะปรับข้อผิดพลาดที่ส่งไปยังชิ้นงานชุดถัดไป X1, Y1 เคลื่อนที่ และใช้การเจาะตำแหน่ง
5. หลังจากเจาะเสร็จสิ้น วัสดุสำเร็จรูปที่มีรูพรุนจะถูกส่งไปยังพื้นที่ที่จะรับ และสวิตช์เหนี่ยวนำที่ตรวจจับวัสดุจะเริ่มหุ่นยนต์รับเพื่อดูดวัสดุสำเร็จรูปไปยังโครงรับ
6. การโหลด - การหนีบ - ขึ้นและลงสถานีคู่ทำงานควบคู่ไปกับการเจาะ - การขนถ่ายเพื่อให้ทราบถึงการทำงานอย่างต่อเนื่องของกลไกการเจาะโดยไม่หยุด ความเร็วถูกจำกัดด้วยเวลาปฏิกิริยาและเวลาการเคลื่อนไหวของกลไกการเจาะเท่านั้น และไม่จำเป็นต้องมีส่วนร่วมของมนุษย์ในกระบวนการทำงาน ซึ่งจะทำให้เครื่องเจาะอัตโนมัติเต็มรูปแบบสมบูรณ์
รุ่นสินค้า | VTS15-02 |
ขนาดการป้อนสูงสุด | 400 × 400 มม. (สามารถปรับแต่งได้) |
ขั้นตอนการทำงาน | การให้อาหารอัตโนมัติ, การเจาะอัตโนมัติ, การรวบรวมอัตโนมัติ |
วิธีการวางตำแหน่ง | การวางตำแหน่งคอลเล็ตเซ็นเซอร์อินฟราเรด กล้อง CCD สแกนตำแหน่งที่แม่นยำ |
โหมดการตรึงวัสดุ | นิวเมติกเชยหนีบอัตโนมัติและแก้ไข |
ส่งความถูกต้องของวัสดุ | ≦ + / - 0.1 มม |
ทำซ้ำความแม่นยำของตำแหน่ง | ≦ + / - 0.1 มม |
ความแม่นยำในการเจาะ | ≦ + / - 0.02 มม |
ความหนาป้อนสูงสุด | 2มม |
ความกว้างการป้อนสูงสุด | 400 × 400 มม. (สามารถปรับแต่งได้) |
ความเร็วในการป้อนตามทฤษฎี | 0.35 วินาที/รู) |
ความเร็วการป้อนจริง | 0.6 วินาที/รู (ขึ้นอยู่กับขนาดวัสดุและวัสดุ) |
ขับรถทาง | ส่วนขับเคลื่อนขับเคลื่อนด้วยมอเตอร์ และระบบหนีบและเจาะขับเคลื่อนด้วยกระบอกสูบ |
น้ำหนักอุปกรณ์ | น้ำหนักสุทธิ 390กก. (เครื่องเจาะ) +100กก. (เครื่องป้อน) +10กก. |
1. ความเร็วในการเจาะที่รวดเร็วและประสิทธิภาพการผลิตสูง
2. CCD ในช่วงภาพเพื่อค้นหาแผนที่การรับภาพมีเสถียรภาพและมีประสิทธิภาพ
3. ระบบอัตโนมัติระดับสูง ผู้ใช้เพียงต้องวางชิ้นงานลงในสถานีที่เกี่ยวข้องโดยอัตโนมัติเต็มรูปแบบ
4. การใช้ระบบฝังตัวพร้อมการควบคุมด้วยพีซี คอนโทรลเลอร์ใช้ชิป DSP ซอฟต์แวร์เจาะควบคุมพีซี การอัพเกรดซอฟต์แวร์จำเป็นต้องอัพเกรดซอฟต์แวร์เจาะเพื่อให้แน่ใจว่ามีประสิทธิภาพสูง
1. การจดจำรูปภาพ
การรู้จำภาพทำได้โดยใช้เซ็นเซอร์รับภาพ CCD + DSP
เซ็นเซอร์รับภาพ CCD เป็นเซ็นเซอร์รับภาพการแปลงโฟโตอิเล็กทริคโดยใช้หลักการแปลงโฟโตอิเล็กทริคกับข้อมูลภาพเป็นสัญญาณไฟฟ้าโดยตรง มีคุณลักษณะของการสแกนตัวเอง ความเร็วในการทำงานที่รวดเร็ว ความแม่นยำในการวัดสูง และอายุการใช้งานยาวนาน ชิป DSP นั่นคือตัวประมวลผลสัญญาณดิจิทัลได้รับการออกแบบมาเป็นพิเศษสำหรับการนำสัญญาณดิจิทัลต่างๆ ไปใช้อย่างรวดเร็ว
อัลกอริธึมและออกแบบด้วยโครงสร้างพิเศษของไมโครโปรเซสเซอร์ ความเร็วในการประมวลผลสูงถึง 2000MIPS ซึ่งเร็วกว่า CPU ที่เร็วที่สุดถึง 10-50 เท่าอีกด้วย
ระบบจดจำภาพใช้ CCD เพื่อแปลงชิ้นงานให้เป็นสัญญาณไฟฟ้าโดยการแปลง A/D จากนั้นจะส่งไปยัง DSP เพื่อประมวลผล ด้วยการใช้คุณสมบัติที่ DSP สามารถประมวลผลสัญญาณดิจิตอลด้วยความเร็วสูง ชิ้นงานจะถูกจดจำและวิเคราะห์ และตำแหน่งการเจาะจะถูกวางตำแหน่งในเวลาอันสั้นมาก บริษัทของเราส่วนใหญ่ใช้กล้อง CCD นำเข้าจาก WATEC ของญี่ปุ่นเพื่อระบุตัวตนด้วยกราฟิก
2. โครงสร้างการเคลื่อนไหว
ใช้ช่วงขนาดใหญ่บนชุดชิ้นงานเพื่อให้เป็นไปตามแผนที่ ใส่รูตำแหน่งที่จะเจาะ (รูปที่ 1) แผ่นที่จะเจาะใต้แรงดูดของฟิกซ์เจอร์จะเลื่อนขึ้นลงโดยมีชิ้นงานขนาดใหญ่ แกน X, Y ไปมา เลื่อนแผ่นไปที่ช่วง CCD กล้องจะอัตโนมัติ จับภาพกราฟิก ชิป DSP วิเคราะห์ข้อมูลกราฟิกและส่งสัญญาณเพื่อควบคุมการเคลื่อนที่ของชุดชิ้นงาน X1, Y1 เพื่อค้นหาตำแหน่งอย่างแม่นยำ โครงสร้างการเคลื่อนไหวบริษัทของเราในสกรู ไกด์ / สไลเดอร์ส่วนใหญ่ใช้ไต้หวันกับส่วนประกอบการส่งผ่านความแม่นยำสูงสีเงิน H-class เพื่อให้มั่นใจในคุณภาพ สเต็ปเปอร์มอเตอร์ซีรีส์ 57 สำหรับการวางตำแหน่ง CCD เพื่อให้มั่นใจถึงความเร็วที่รวดเร็ว เสถียรภาพของแรงบิด ไดรเวอร์ที่ใช้ปลายสูงสุดของไดรฟ์เซอร์โวเลียนแบบ Raisai ไม่มีความเสถียรของสัญญาณรบกวน ช่วงความแม่นยำสูงขนาดเล็ก มอเตอร์ขับเคลื่อนการเดินทางที่หลากหลายโดยใช้ซันโยของญี่ปุ่น ประสิทธิภาพการซิงโครไนซ์ เสถียรภาพที่ดี เสียงรบกวนต่ำ
3. ส่วนนิวเมติก
หลังจากการจับตำแหน่งเสร็จสิ้น ภายใต้การควบคุมของชิป DSP โซลินอยด์วาล์วจะเริ่มทำงานและสวิตช์จะเปิดขึ้นเพื่อควบคุมการเคลื่อนที่ขึ้นและลงของกระบอกสูบเพื่อเจาะรู ในส่วนของนิวแมติก กระบอกสูบและโซลินอยด์วาล์วใช้แบรนด์เครื่องทองขนาดเล็กของญี่ปุ่น มีความเสถียรและทนทาน
ปรึกษาลูกค้าของเราสำหรับส่วนลดเซอร์ไพรส์
โปรดระบุข้อมูลด้านล่างเพื่อดำเนินการตามคำขอของคุณ เพียงกรอกอีเมลหรือหมายเลขโทรศัพท์ของคุณในแบบฟอร์มการติดต่อ เพื่อให้เราสามารถส่งใบเสนอราคาสำหรับการออกแบบที่หลากหลายของเราได้ฟรี!

VILITY เป็นผู้ผลิตมืออาชีพที่ให้บริการโซลูชันแบบครบวงจรสำหรับอุตสาหกรรมการพิมพ์อัจฉริยะ

