Máquina de Perfuração de PCB
Fornecemos solução completa para linha de produção de serigrafia automática de alta precisão há mais de 10 anos.
Língua
Fornecemos solução completa para linha de produção de serigrafia automática de alta precisão há mais de 10 anos.
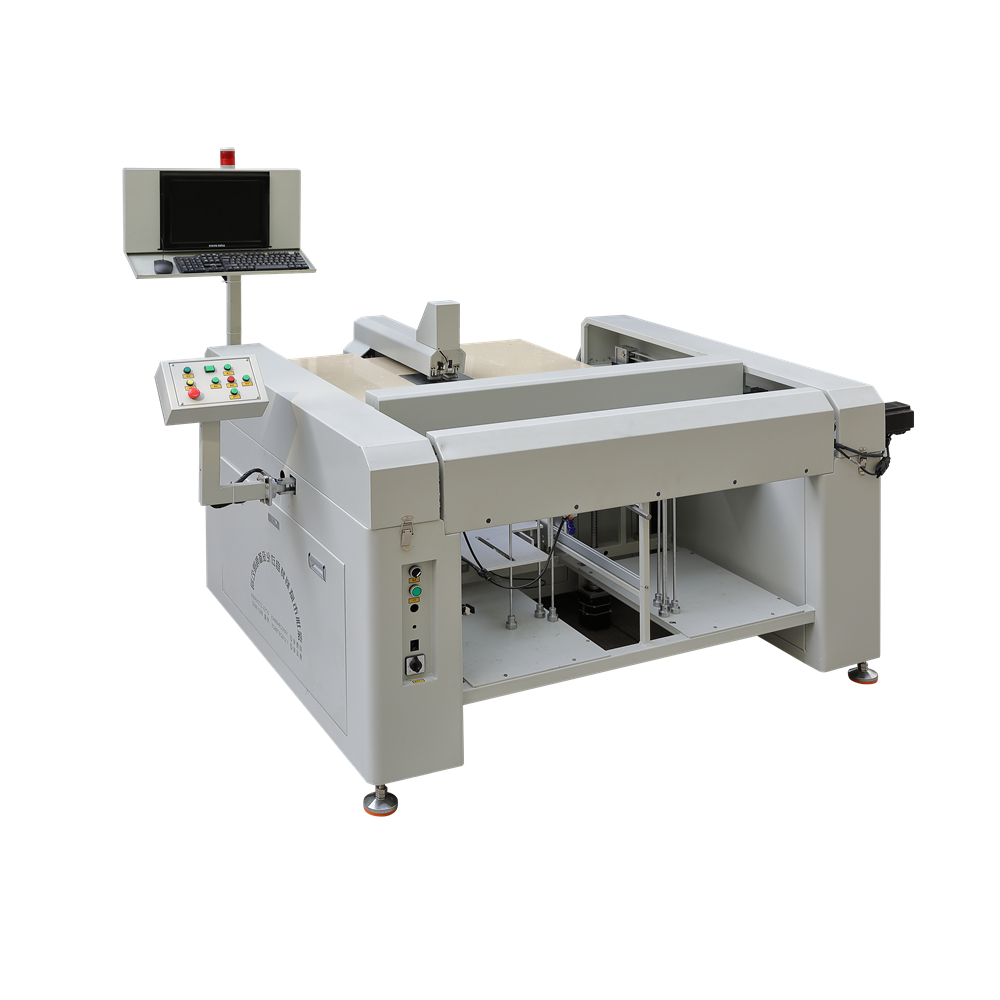
Modelo do produto: VTS15-02
Tamanho Máximo de Alimentação:400×400mm (pode ser personalizado)
O Processo de Trabalho:Alimentação automática, perfuração automática, coleta automática
Maneira de Posicionamento: Posicionamento da pinça do sensor infravermelho, posicionamento preciso da digitalização da câmera CCD
Modo de fixação do material: Fixação e fixação automática do mandril pneumático
Enviar Precisão do Material: ≦ + / - 0,1 mm
Repetir Precisão de Posição:≦ + / - 0,1 mm
Shenzhen VILITY Automatic Machinery Co., Ltd fundada no ano de 2010, localizada na cidade de Shenzhen, China. A abordagem de desenvolvimento da nossa empresa é: Orientada para as pessoas, Inovação tecnológica, Orientada para serviços. VILIDADE é uma palavra combinada, vem de Vitória& Habilidade e Vitória&Qualidade, o que significa que buscamos sempre alta qualidade e bom serviço para atender às necessidades dos clientes e ao mercado altamente competitivo. Acreditamos: Serviço em primeiro lugar, clientes supremos. VILITY é um fabricante profissional, fornecendo SOLUÇÃO ÚNICA para a indústria de impressão inteligente. Nos últimos anos, dedicamos a maior parte das técnicas e tecnologias para implementar a Indústria 4.0 Robótica. VILITY tem fornecido com sucesso linhas de produção não tripuladas para muitos clientes. Portanto, é uma honra obter um alto grau de afirmação social. Nossos principais produtos são máquinas de alinhamento de automação CCD que estão incluídas em: Máquina perfuradora guia CCD, Máquina de serigrafia CCD, Máquina de corte e vinco CCD, CCD Máquina de montagem, máquina de teste CCD de automação para serigrafia, hardware, plásticos e outras indústrias. Essas máquinas são adequadas tanto para material plano quanto para material rolo a rolo. Com investimento contínuo substancial em pesquisa e desenvolvimento, a VILITY está idealmente posicionada para continuar fabricando máquinas robóticas CCD de alta precisão para os mercados comercial e doméstico. Estamos ansiosos para estabelecer um relacionamento comercial de longo prazo com você e suas estimadas empresas.
1. Uma pilha de material, através do robô, será o material mais superficial através da ventosa para sugar o material para a área a ser perfurada;
2. O robô de mesa detecta o material, alinha o material a ser perfurado contra a borda através do cilindro e empurra-o para o mandril do robô de alimentação de reserva.
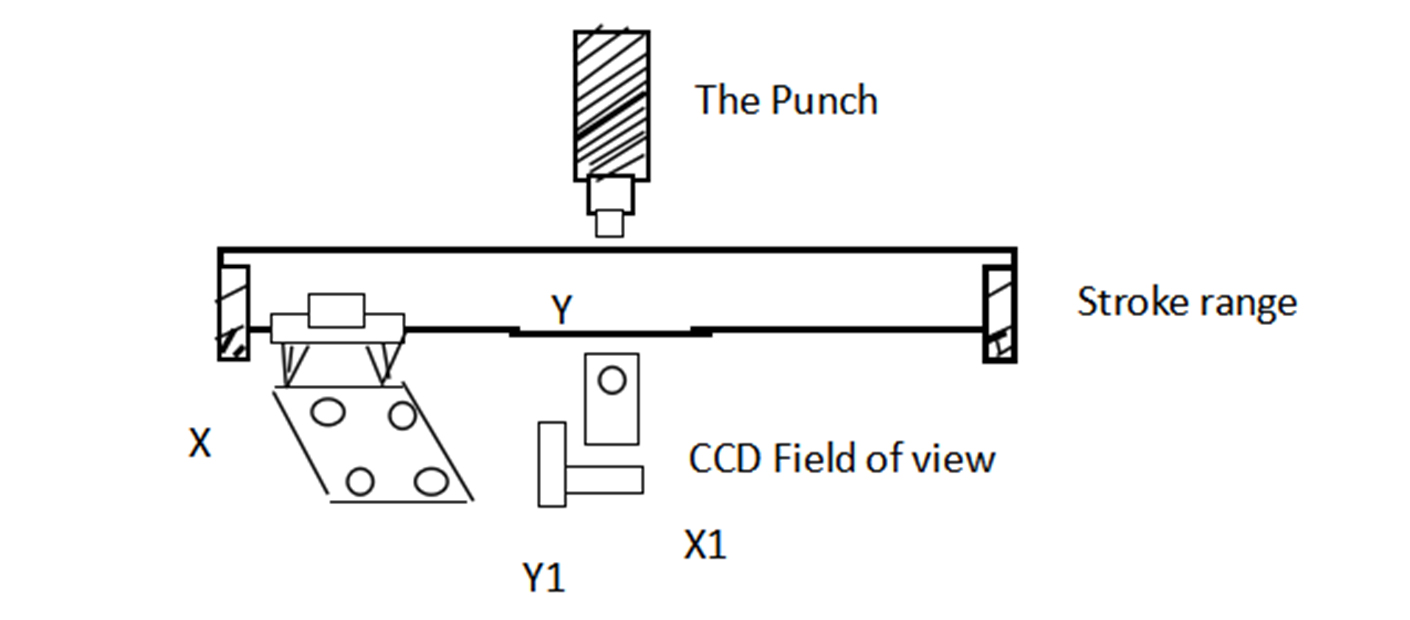
3. O manipulador envia cada furo para a faixa de digitalização do CCD pré-inserindo o caminho do furo de alinhamento e seguindo o caminho.
4. Na faixa de captura de digitalização CCD, o CCD ajustará o erro enviado para o próximo conjunto de peças de trabalho X1, movimento Y1 e implementará puncionamento de posicionamento.
5. Após a perfuração ser concluída, o material acabado perfurado será enviado para a área a ser recebida, e a chave de indução que detecta o material iniciará o robô receptor para sugar o material acabado para a estrutura receptora.
6. As estações duplas de carga - fixação - para cima e para baixo trabalham em paralelo com a puncionamento - descarga para realizar o trabalho contínuo do mecanismo de puncionamento sem parar. A velocidade é limitada apenas pelo tempo de reação e tempo de movimento do mecanismo de puncionamento, e nenhuma participação humana é necessária no processo de trabalho, o que realiza completamente a puncionadeira totalmente automática.
Modelo do produto | VTS15-02 |
Tamanho máximo de alimentação | 400×400mm (pode ser personalizado) |
O processo de trabalho | Alimentação automática, perfuração automática, coleta automática |
Maneira de posicionamento | Posicionamento de pinça de sensor infravermelho, posicionamento preciso de digitalização de câmera CCD |
Modo de fixação de material | Fixação e fixação automática de mandril pneumático |
Enviar precisão do material | ≦ +/- 0,1mm |
Precisão de posição repetida | ≦ +/- 0,1mm |
Precisão de perfuração | ≦ +/- 0,02 mm |
Espessura máxima de alimentação | 2mm |
Largura máxima de alimentação | 400×400mm (pode ser personalizado) |
Velocidade teórica de alimentação | 0,35 S/furo) |
Velocidade real de alimentação | 0,6s/furo (dependendo do tamanho e do material) |
Caminho de carro | A parte motriz é acionada por motor, e a fixação e puncionamento são acionadas por cilindro |
Peso do equipamento | Peso líquido 390kg (estação de perfuração) +100Kg (estação de alimentação) +10kg |
1. Velocidade de perfuração rápida e alta eficiência de produção.
2. CCD na faixa visual para encontrar o mapa, aquisição de imagem estável e eficiente.
3. Alto grau de automação, o usuário só precisa colocar a peça na estação correspondente, totalmente automática.
4. Usando sistema incorporado mais controle de PC, o controlador adota chip DSP, software de perfuração de controle de PC, atualização de software só precisa atualizar o software de perfuração para garantir alto desempenho.
1. Reconhecimento de imagem
O reconhecimento de imagem é realizado por meio de sensor de imagem CCD + DSP.
O sensor de imagem CCD é um sensor de imagem de conversão fotoelétrica, o uso do princípio de conversão fotoelétrica para gerar informações diretamente em sinais elétricos. Possui características de autodigitalização, velocidade de trabalho rápida, alta precisão de medição e longa vida útil. O chip DSP, ou seja, processador de sinal digital, é especialmente projetado para a rápida implementação de vários sinais digitais
algoritmo e projetado com uma estrutura especial do microprocessador, sua velocidade de processamento chega a 2.000 MIPS, que a CPU mais rápida também é 10-50 vezes mais rápida.
O sistema de reconhecimento de imagem usa CCD para converter a peça em sinal elétrico por conversão A/D e depois envia-o ao DSP para processamento. Utilizando o recurso de que o DSP pode processar sinais digitais em alta velocidade, a peça é reconhecida e analisada e a posição do puncionamento é posicionada em um tempo muito curto. Nossa empresa adota principalmente câmera CCD importada do Japão WATEC para identificação gráfica.
2. Estrutura de movimento
Adote uma grande variedade no conjunto de peças para ir de acordo com o mapa. Insira o furo de posicionamento a ser perfurado, (Figura 1) a folha a ser perfurada sob a sucção do acessório se move para cima e para baixo com a peça grande X, eixo Y para frente e para trás, movendo a folha para a faixa CCD, a câmera automaticamente captura os gráficos. o chip DSP analisa os dados gráficos e envia um sinal para controlar o movimento do conjunto de peças X1, Y1 para localizar com precisão. Estrutura de movimento nossa empresa no parafuso, guia / controle deslizante usa principalmente Taiwan na prata classe H componentes de transmissão de alta precisão para garantir a qualidade. Motor de passo da série 57 para posicionamento CCD para garantir velocidade rápida e estabilidade de torque; driver usando a extremidade mais alta do servo drive de imitação Raisai sem estabilidade de ruído, pequena faixa de alta precisão. Ampla gama de acionamento de motor de deslocamento usando Sanyo do Japão, desempenho de sincronização, boa estabilidade e baixo ruído.
3. Parte pneumática
Após a conclusão da captura de posicionamento, sob o controle do chip DSP, a válvula solenóide é acionada e a chave é aberta para controlar o movimento para cima e para baixo do cilindro para perfurar o furo. Na parte pneumática, o cilindro e a válvula solenóide adotam a marca das pequenas peças de ouro do Japão, estáveis e duráveis.
CONSULTE NOSSOS CLIENTES PARA DESCONTOS SURPREENDENTES
Por favor, forneça-nos as informações abaixo para concluir sua solicitação. Basta deixar seu e-mail ou número de telefone no formulário de contato para que possamos enviar um orçamento gratuito para nossa ampla gama de designs!

A VILITY é uma fabricante profissional que fornece SOLUÇÃO ÚNICA para a indústria de impressão inteligente.

