توفير حلول متكاملة لخطوط إنتاج الطباعة الشاشة الأوتوماتيكية عالية الدقة لأكثر من 10 سنوات.
لغة
توفير حلول متكاملة لخطوط إنتاج الطباعة الشاشة الأوتوماتيكية عالية الدقة لأكثر من 10 سنوات.
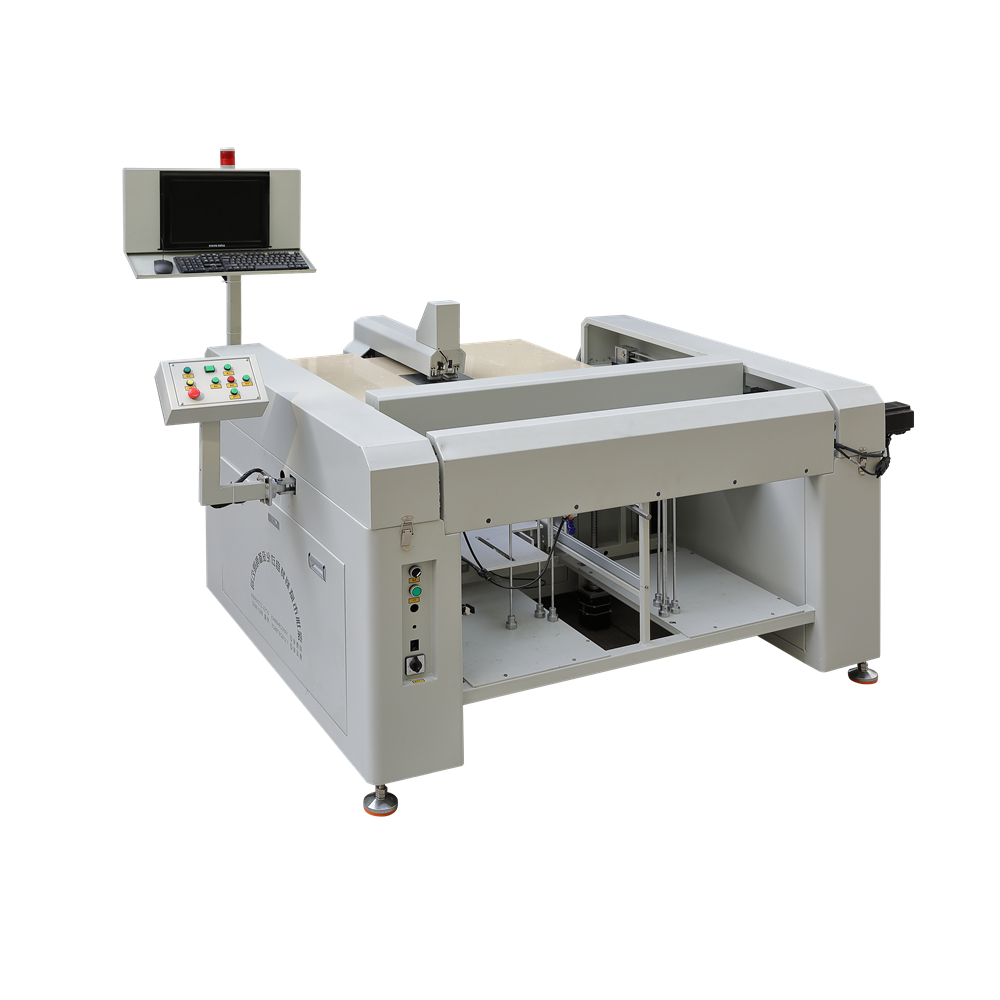
موديل المنتج: VTS15-02
الحد الأقصى لحجم التغذية:400 × 400 مم (يمكن تخصيصها)
عملية العمل:التغذية الأوتوماتيكية ، التثقيب الأوتوماتيكي ، التجميع الأوتوماتيكي
طريقة تحديد المواقع: جهاز استشعار الأشعة تحت الحمراء لتحديد المواقع ، وكاميرا CCD لمسح المواقع بدقة
وضع تثبيت المواد: تشاك هوائي لقط وتثبيت أوتوماتيكي
دقة إرسال المواد: ≦ + / - 0.1 ملم
كرر دقة الموقف:≦ + / - 0.1 ملم
تأسست شركة Shenzhen VILITY Automatic Machinery Co.، Ltd في عام 2010، وتقع في مدينة شنتشن، الصين. نهج تطوير شركتنا هو: الابتكار التكنولوجي الموجه نحو الناس والموجه نحو الخدمة. VILITY هي كلمة مركبة، تأتي من النصر& القدرة والنصر&الجودة مما يعني أننا نسعى دائمًا إلى الجودة العالية والخدمة الجيدة لتلبية متطلبات العملاء والسوق التنافسية العالية. ونحن نعتقد: الخدمة أولا، العملاء العليا. VILITY هي شركة مصنعة محترفة تقدم حلاً شاملاً لصناعة الطباعة الذكية. في السنوات الأخيرة، استخدمنا معظم التقنيات والتقنيات لتنفيذ الصناعة 4.0 الروبوتية. نجحت VILITY في توفير خطوط إنتاج بدون طيار للعديد من العملاء. ولذلك يتشرف بالحصول على درجة عالية من التوكيد الاجتماعي. منتجاتنا الرئيسية هي آلات محاذاة أتمتة CCD والتي تشمل: آلة ثقب دليل CCD، آلة طباعة الشاشة CCD، آلة قطع القوالب CCD، CCD آلة التركيب، آلة اختبار الأتمتة CCD لطباعة الشاشة، الأجهزة، البلاستيك وغيرها من الصناعات. هذه الآلات مناسبة لكل من المواد المسطحة والمواد الملفوفة. بفضل الاستثمار الكبير المستمر في البحث والتطوير، تتمتع VILITY بموقع مثالي لمواصلة تصنيع آلات CCD الروبوتية عالية الدقة لكل من الأسواق التجارية والمحلية. ونحن نتطلع إلى إقامة علاقة تجارية جيدة طويلة الأمد معكم ومع شركاتكم الموقرة.
1. كومة من المواد، من خلال الروبوت ستكون المادة السطحية الأكثر من خلال كوب الشفط لامتصاص المواد في المنطقة المراد ثقبها؛.
2. يستشعر الروبوت الموجود أعلى الطاولة المادة، ويقوم بمحاذاة المادة التي سيتم تثقيبها مقابل الحافة من خلال الأسطوانة، ويدفعها إلى ظرف روبوت التغذية الاحتياطي.
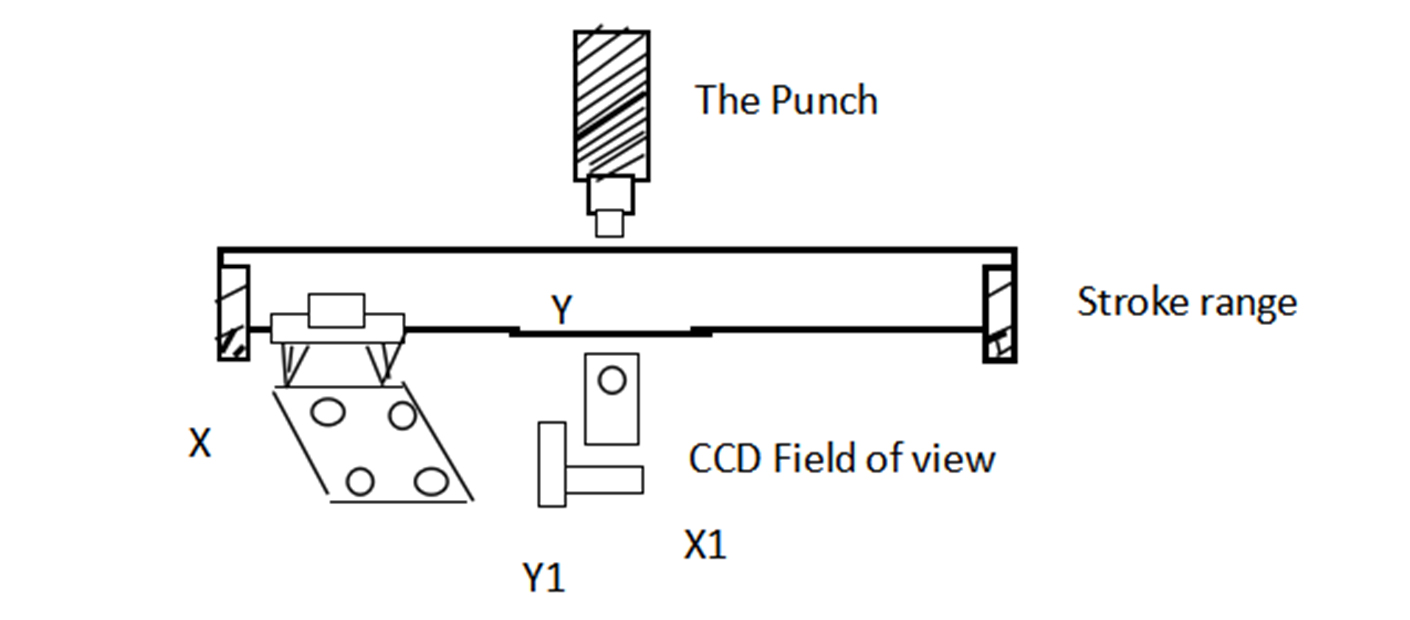
3. يرسل المناور كل ثقب إلى نطاق المسح CCD عن طريق الإدخال المسبق لمسار فتحة المحاذاة واتباع المسار.
4. في نطاق التقاط المسح CCD، سوف يقوم CCD بضبط الخطأ المرسل إلى مجموعة الشغل التالية X1، Y1 تحرك وتنفيذ التثقيب الموضعي.
5. بعد الانتهاء من التثقيب، سيتم إرسال المواد النهائية المثقبة إلى المنطقة التي سيتم استلامها، وسيبدأ مفتاح الحث الذي يستشعر المادة في تشغيل الروبوت المتلقي لامتصاص المواد النهائية إلى إطار الاستقبال.
6. تعمل المحطات المزدوجة للتحميل - التثبيت - لأعلى ولأسفل بالتوازي مع التثقيب - التفريغ لتحقيق العمل المستمر لآلية التثقيب دون توقف. السرعة محدودة فقط بوقت رد الفعل وزمن الحركة لآلية التثقيب، وليس هناك حاجة إلى مشاركة بشرية في عملية العمل، مما يحقق آلة التثقيب الأوتوماتيكية بالكامل.
موديل المنتج | VTS15-02 |
الحد الأقصى لحجم التغذية | 400 × 400 مم (يمكن تخصيصها) |
عملية العمل | التغذية التلقائية، واللكم التلقائي، وجمع التلقائي |
طريقة تحديد المواقع | تحديد موضع كوليت مستشعر الأشعة تحت الحمراء، كاميرا CCD تمسح تحديد المواقع بدقة |
وضع تثبيت المواد | ظرف هوائي لقط وتثبيت تلقائي |
إرسال دقة المواد | ≦ + / - 0.1 ملم |
كرر دقة الموقف | ≦ + / - 0.1 ملم |
دقة اللكم | ≦ + / - 0.02 ملم |
الحد الأقصى لسمك التغذية | 2 ملم |
الحد الأقصى لعرض التغذية | 400 × 400 مم (يمكن تخصيصها) |
سرعة التغذية النظرية | 0.35 ثانية/ثقب) |
سرعة التغذية الفعلية | 0.6 ثانية/ثقب (حسب حجم المادة والمادة) |
طريق خاص | يتم تشغيل جزء القيادة بواسطة محرك، ويتم تشغيل عملية التثبيت والتثقيب بواسطة أسطوانة |
وزن المعدات | الوزن الصافي 390 كجم (محطة التثقيب) +100 كجم (محطة التغذية) +10 كجم |
1. سرعة التثقيب السريعة وكفاءة الإنتاج العالية.
2. CCD في النطاق البصري للعثور على الخريطة، والحصول على الصور مستقرة وفعالة.
3. درجة عالية من التشغيل الآلي، يحتاج المستخدم فقط إلى وضع قطعة العمل في المحطة المقابلة، أوتوماتيكية بالكامل.
4. باستخدام النظام المضمن بالإضافة إلى التحكم في الكمبيوتر، تعتمد وحدة التحكم رقاقة DSP وبرنامج التثقيب للتحكم في الكمبيوتر، وتحتاج ترقية البرنامج فقط إلى ترقية برنامج التثقيب لضمان الأداء العالي.
1. التعرف على الصور
يتم التعرف على الصور عن طريق مستشعر الصور CCD + DSP.
مستشعر الصور CCD هو مستشعر صورة للتحويل الكهروضوئي، ويستخدم مبدأ التحويل الكهروضوئي لتحويل معلومات الصورة مباشرة إلى إشارات كهربائية. يتميز بخصائص المسح الذاتي وسرعة العمل السريعة ودقة القياس العالية والعمر الطويل. تم تصميم شريحة DSP، أي معالج الإشارات الرقمية، خصيصًا للتنفيذ السريع للإشارات الرقمية المختلفة
خوارزمية ومصممة بهيكل خاص للمعالج الدقيق، وقد وصلت سرعة المعالجة الخاصة بها إلى 2000MIPS، مقارنة بأسرع وحدة معالجة مركزية أسرع أيضًا بـ 10-50 مرة.
يستخدم نظام التعرف على الصور CCD لتحويل قطعة العمل إلى إشارة كهربائية عن طريق تحويل A/D ومن ثم إرسالها إلى DSP للمعالجة. باستخدام ميزة DSP التي يمكنها معالجة الإشارة الرقمية بسرعة عالية، يتم التعرف على قطعة العمل وتحليلها ويتم تحديد موضع التثقيب في وقت قصير جدًا. تعتمد شركتنا بشكل رئيسي كاميرا CCD المستوردة من اليابان WATEC لتحديد الرسومات.
2. هيكل الحركة
اعتماد نطاق كبير على قطعة العمل المحددة لتتوافق مع الخريطة. أدخل فتحة تحديد الموضع المراد ثقبها، (الشكل 1) تتحرك الورقة المراد ثقبها تحت شفط التركيب لأعلى ولأسفل باستخدام محور X وY لقطعة العمل الكبيرة ذهابًا وإيابًا، مما يؤدي إلى تحريك الورقة إلى نطاق CCD، والكاميرا تلقائيًا يلتقط الرسومات. تقوم شريحة DSP بتحليل البيانات الرسومية وإرسال إشارة للتحكم في مجموعة الشغل X1، Y1 تتحرك لتحديد الموقع بدقة. هيكل الحركة شركتنا في المسمار، دليل / المنزلق يستخدم بشكل رئيسي تايوان على مكونات نقل عالية الدقة من الفئة H الفضية لضمان الجودة. محرك متدرج من سلسلة 57 لتحديد موضع CCD لضمان السرعة العالية واستقرار عزم الدوران؛ سائق يستخدم أعلى نهاية من محرك المؤازرة التقليد Raisai لا استقرار الضوضاء، ومجموعة صغيرة من الدقة العالية. مجموعة واسعة من محركات السفر باستخدام سانيو اليابانية، وأداء التزامن، واستقرار جيد، وانخفاض مستوى الضجيج.
3. الجزء الهوائي
بعد اكتمال التقاط الموضع، تحت سيطرة شريحة DSP، يتم تشغيل صمام الملف اللولبي ويتم فتح المفتاح للتحكم في حركة الأسطوانة لأعلى ولأسفل لثقب الثقب. في الجزء الهوائي، تعتمد الأسطوانة والصمام اللولبي العلامة التجارية للأدوات الذهبية الصغيرة اليابانية، وهي مستقرة ومتينة.
استشر عملائنا للحصول على خصومات مفاجئة
يرجى تزويدنا بالمعلومات أدناه لإكمال طلبك. فقط اترك بريدك الإلكتروني أو رقم هاتفك في نموذج الاتصال حتى نتمكن من إرسال عرض أسعار مجاني لمجموعتنا الواسعة من التصميمات!

VILITY هي شركة مصنعة محترفة، توفر حلاً متكاملاً لصناعة الطباعة الذكية.

