10年以上にわたり高精度自動スクリーン印刷生産ラインのワンストップソリューションを供給しています。
言語
10年以上にわたり高精度自動スクリーン印刷生産ラインのワンストップソリューションを供給しています。
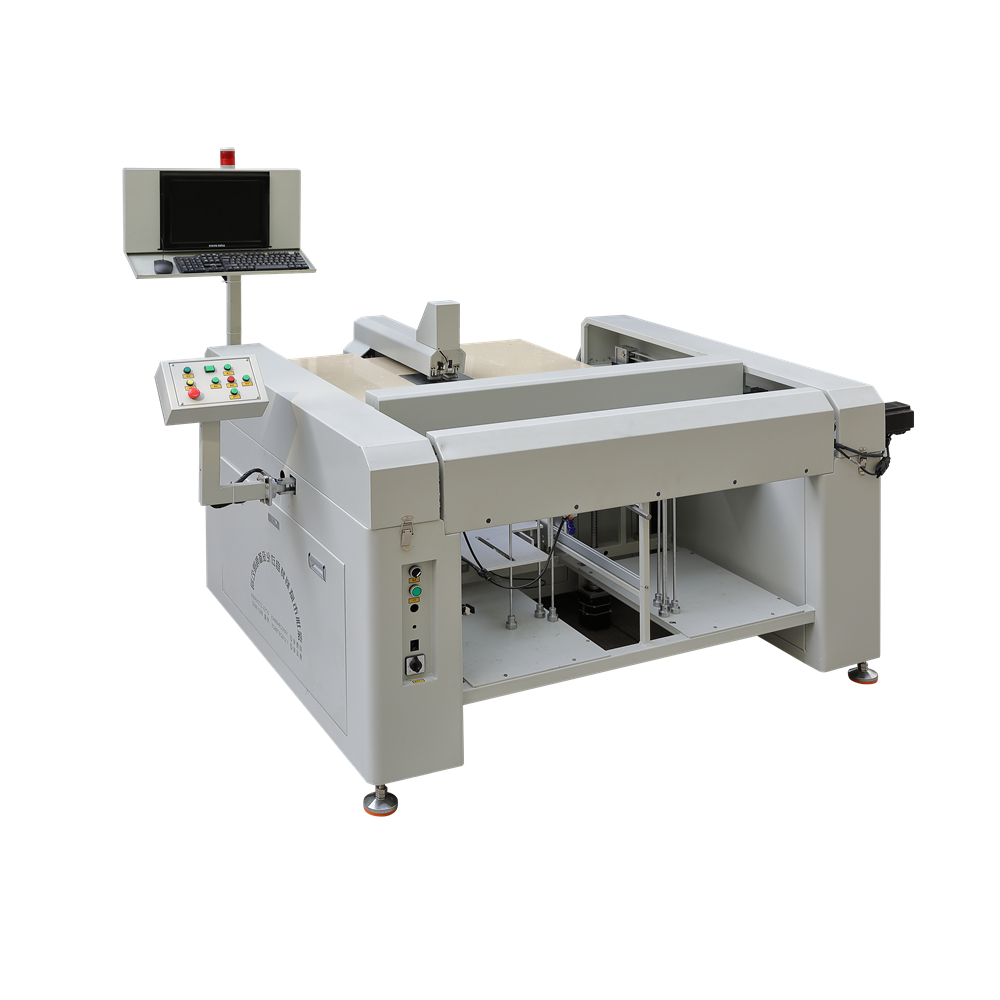
製品モデル: VTS15-02
最大給餌サイズ:400×400mm(カスタマイズ可能)
作業プロセス:自動給餌、自動パンチング、自動収集
ポジショニング方法: 赤外線センサーコレットポジショニング、CCDカメラスキャン正確なポジショニング
材料固定モード: 空気圧チャックの自動クランプと固定
材料の正確さを送る: ≦+/-0.1mm
位置精度の繰り返し:≦+/-0.1mm
深セン VILITY 自動機械有限公司は 2010 年に設立され、中国の深セン市にあります。当社の開発アプローチは、人本位、技術革新、サービス本位です。 VILITY は結合語で、Victory から来ています。& 能力と勝利&品質とは、顧客の要求と競争の激しい市場を満たすために、常に高品質と優れたサービスを追求することを意味します。私たちは、サービスが第一、顧客が最優先であると信じています。 VILITY は、インテリジェント印刷業界にワンストップ ソリューションを提供する専門メーカーです。近年、当社はインダストリー 4.0 ロボットを実装するための技術とテクノロジーのほとんどを支払っています。 VILITYは多くのお客様に無人生産ラインを提供することに成功しています。したがって、社会的に高い評価を得られることは光栄なことです。 当社の主力製品は、CCD ガイドホールパンチングマシン、CCD スクリーン印刷機、CCD ダイカットマシン、CCD を含む CCD 自動アライメントマシンです。 スクリーン印刷、ハードウェア、プラスチック、その他の業界向けのフィッティングマシン、自動CCD検査機。これらの機械は、平坦な材料とロールツーロール材料の両方に適しています。 研究開発への継続的な多額の投資により、VILITY は商用および国内市場向けに高精度 CCD ロボット マシンを継続的に提供できる理想的な立場にあります。私たちは、あなたおよびあなたの尊敬する企業と長期的なビジネス関係を築くことを楽しみにしています。
1. 材料のスタックは、ロボットを介して最も表面の材料となり、吸盤を介して材料をパンチされる領域に吸い込みます。
2. 卓上ロボットが材料を感知し、シリンダーを通して打ち抜く材料をエッジに合わせて待機中の送りロボットのチャックに押し込みます。
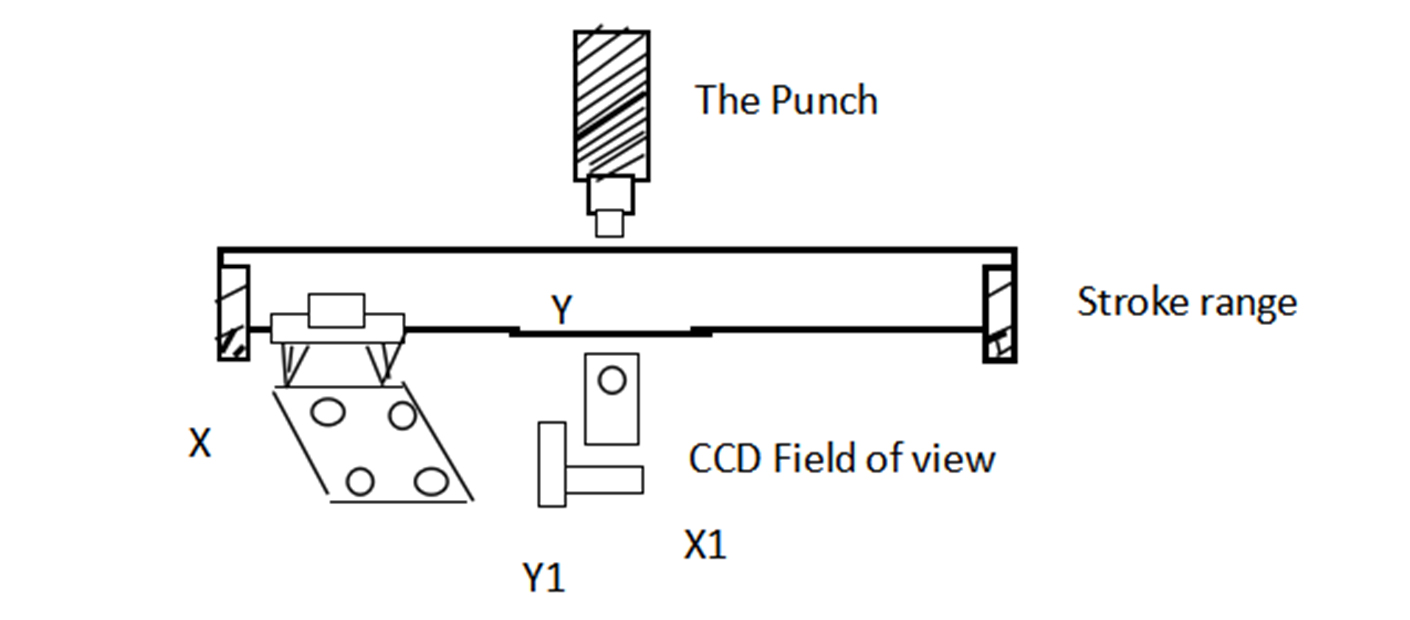
3. マニピュレータは、位置合わせ穴のパスを事前に入力し、そのパスに従うことで、各穴を CCD スキャン範囲に送ります。
4. CCD スキャンキャプチャ範囲では、CCD は次のワークピースセット X1、Y1 の移動に送信される誤差を調整し、位置決めパンチを実行します。
5. パンチングが完了すると、穿孔された完成品が受け取りエリアに送られ、それを感知した誘導スイッチが受け取りロボットを起動して、完成品を受け取りフレームに吸引します。
6.ローディング〜クランプ〜上下のダブルステーションがパンチング〜アンロードと並行して動作し、パンチング機構の停止することなく連続動作を実現します。速度はパンチ機構の反応時間と移動時間によってのみ制限され、作業プロセスに人間の関与が不要となり、完全に全自動パンチングマシンが実現されます。
製品モデル | VTS15-02 |
最大送りサイズ | 400×400mm (カスタマイズ可能) |
作業工程 | 自動供給、自動パンチ、自動回収 |
位置決め方法 | 赤外線センサーコレット位置決め、CCDカメラスキャンによる正確な位置決め |
素材固定モード | エアチャック自動クランプ固定 |
送信材料の精度 | ±0.1mm以下 |
繰り返し位置精度 | ±0.1mm以下 |
パンチング精度 | ≦+/-0.02mm |
最大送り厚さ | 2mm |
最大送り幅 | 400×400mm (カスタマイズ可能) |
理論上の送り速度 | 0.35 S/穴) |
実際の送り速度 | 0.6s/穴 (材料サイズと材料によって異なります) |
車道 | 駆動部はモーターで駆動し、クランプとパンチはシリンダーで駆動します。 |
装備重量 | 正味重量 390kg (パンチングステーション) +100Kg (フィードステーション) +10kg |
1. パンチング速度が速く、生産効率が高い。
2. CCD が視覚範囲内でマップを見つけ、画像を安定して効率的に取得します。
3. 高度な自動化。ユーザーはワークピースを対応するステーションに入れるだけで完全に自動化されます。
4. 組み込みシステムと PC 制御を使用して、コントローラーは DSP チップ、PC 制御パンチ ソフトウェアを採用しています。ソフトウェアのアップグレードはパンチ ソフトウェアをアップグレードするだけで、高いパフォーマンスを確保できます。
1. 画像認識
CCDイメージセンサー+DSPにより画像認識を実現。
CCDイメージセンサーは、光電変換原理を利用して情報を直接電気信号に画像化する光電変換イメージセンサーです。セルフスキャン、速い作業速度、高い測定精度、長寿命という特徴があります。 DSPチップ、つまりデジタル信号プロセッサは、さまざまなデジタル信号を迅速に実装できるように特別に設計されています。
アルゴリズムと特殊な構造のマイクロプロセッサで設計されており、その処理速度は 2000MIPS にも達し、最速の CPU の 10 ~ 50 倍も高速です。
画像認識システムはCCDを用いてワークをA/D変換して電気信号に変換し、DSPに送って処理します。 DSPによるデジタル信号の高速処理の特徴を利用し、ワークを認識・解析し、非常に短時間でパンチ位置の位置決めを行います。当社はグラフィック識別用に主に日本WATECから輸入したCCDカメラを採用しています。
2. 動作構造
マップに従って移動するワークセット上の広い範囲を採用します。パンチする位置決め穴を入力すると(図 1)、治具の吸引下でパンチするシートが大きなワークとともに上下に X、Y 軸を前後に移動し、シートが CCD 範囲に移動し、カメラが自動的に移動します。グラフィックをキャプチャします。 DSP チップはグラフィック データを分析し、信号を送信してワークセット X1、Y1 の移動を制御し、正確に位置を特定します。当社のモーション構造のスクリュー、ガイド/スライダーは主に台湾製のシルバーHクラス高精度伝達部品を使用し、品質を保証しています。 CCD 位置決め用の 57 シリーズ ステッピング モーターにより、高速速度とトルクの安定性を確保します。ドライバーはRaisaiの最高級模造サーボドライブを使用しており、ノイズがなく安定しており、狭い範囲で高精度です。日本の三洋電機を使用した幅広い走行モータードライブ、同期性能、優れた安定性、低騒音。
3. 空気圧部
位置決めキャプチャが完了すると、DSP チップの制御の下でソレノイドバルブが起動し、スイッチが開き、シリンダーの上下運動を制御して穴をあけます。空気圧部分のシリンダーと電磁弁は安定性と耐久性に優れた日本製小金器ブランドを採用しています。
サプライズ割引については、お客様にご相談ください
リクエストを完了するために、以下の情報を提供してください。お問い合わせフォームにメールアドレスまたは電話番号を残すだけで、さまざまなデザインの無料見積もりをお送りします。

VILITY は、インテリジェント印刷業界にワンストップソリューションを提供する専門メーカーです。

