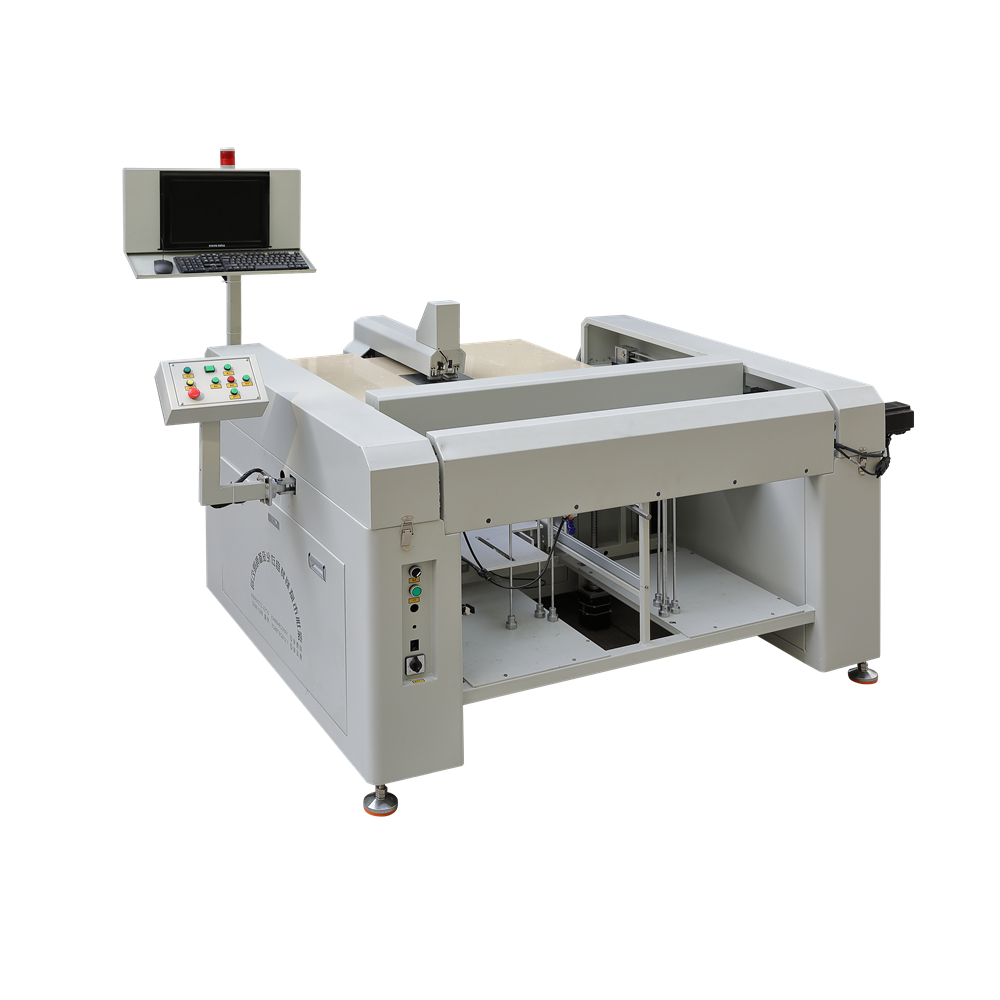
Leiterplatten-Bohrmaschine
Liefert seit mehr als 10 Jahren Komplettlösungen für hochpräzise automatische Siebdruck-Produktionslinien.
Sprache
Liefert seit mehr als 10 Jahren Komplettlösungen für hochpräzise automatische Siebdruck-Produktionslinien.
Produktmodell: VTS15-02
Maximale Fütterungsgröße:400 × 400 mm (kann angepasst werden)
Der Arbeitsprozess:Automatisches Zuführen, automatisches Lochen, automatisches Sammeln
Positionierungsweise: Infrarotsensor-Spannzangenpositionierung, CCD-Kamera scannt genaue Positionierung
Materialfixierungsmodus: Automatisches Spannen und Fixieren des pneumatischen Spannfutters
Materialgenauigkeit senden: ≦ +/- 0,1 mm
Positionsgenauigkeit wiederholen:≦ +/- 0,1 mm
Shenzhen VILITY Automatic Machinery Co., Ltd wurde im Jahr 2010 gegründet und befindet sich in der Stadt Shenzhen, China. Der Entwicklungsansatz unseres Unternehmens ist: menschenorientiert, technologische Innovation, serviceorientiert. VILITY ist ein Kombinationswort und kommt von Victory& Fähigkeit und Sieg&Qualität bedeutet, dass wir stets nach hoher Qualität und gutem Service streben, um den Anforderungen unserer Kunden und dem hart umkämpften Markt gerecht zu werden. Wir glauben: Der Service steht an erster Stelle, der Kunde steht an erster Stelle. VILITY ist ein professioneller Hersteller, der eine Komplettlösung für die intelligente Druckindustrie bietet. In den letzten Jahren haben wir die meisten Techniken und Technologien zur Implementierung von Industrie 4.0 Robotic entwickelt. VILITY hat für viele Kunden erfolgreich unbemannte Produktionslinien bereitgestellt. Daher ist es eine Ehre, ein hohes Maß an sozialer Bestätigung zu erhalten. Unsere Hauptprodukte sind CCD-Automatisierungsausrichtungsmaschinen, darunter: CCD-Führungslochstanzmaschine, CCD-Siebdruckmaschine, CCD-Stanzmaschine, CCD Montagemaschine, Automatisierungs-CCD-Prüfmaschine für Siebdruck, Hardware, Kunststoff und andere Industrien. Diese Maschinen eignen sich sowohl für Flachmaterial als auch für Rollenmaterial. Mit erheblichen laufenden Investitionen in Forschung und Entwicklung ist VILITY ideal positioniert, um weiterhin hochpräzise CCD-Robotermaschinen sowohl für den kommerziellen als auch den heimischen Markt herzustellen. Wir freuen uns darauf, eine langfristige Geschäftsbeziehung mit Ihnen und Ihren geschätzten Unternehmen aufzubauen.
1. Ein Materialstapel wird vom Roboter durch den Saugnapf gesaugt, um das Material in den zu stanzenden Bereich zu saugen.
2. Der Tischroboter erkennt das Material, richtet das zu stanzende Material durch den Zylinder an der Kante aus und schiebt es zum Standby-Vorschubfutter des Roboters.
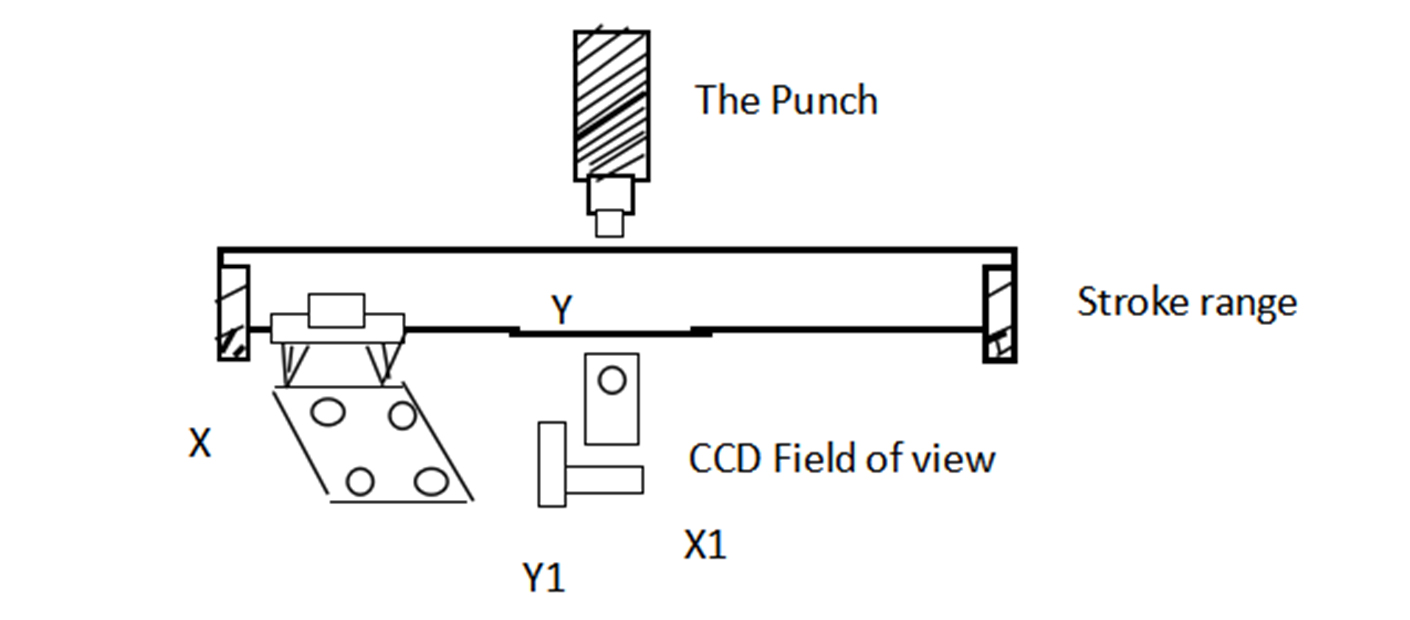
3. Der Manipulator schickt jedes Loch in den CCD-Scanbereich, indem er den Ausrichtungslochpfad vorab eingibt und dem Pfad folgt.
4. Im CCD-Scan-Erfassungsbereich korrigiert CCD den Fehler, der an den nächsten Werkstücksatz X1, Y1 gesendet wird, und implementiert die Positionierungsstanzung.
5. Nachdem das Stanzen abgeschlossen ist, wird das perforierte fertige Material in den Empfangsbereich geschickt, und der Induktionsschalter, der das Material erkennt, startet den Empfangsroboter, um das fertige Material an den Aufnahmerahmen zu saugen.
6. Die Lade-, Klemm- und Auf- und Ab-Doppelstationen arbeiten parallel zum Stanzen und Entladen, um den kontinuierlichen Betrieb des Stanzmechanismus ohne Unterbrechung zu ermöglichen. Die Geschwindigkeit wird nur durch die Reaktionszeit und Bewegungszeit des Stanzmechanismus begrenzt und es ist keine menschliche Beteiligung am Arbeitsprozess erforderlich, wodurch die vollautomatische Stanzmaschine vollständig realisiert wird.
Produktmodell | VTS15-02 |
Maximale Futtergröße | 400×400mm (Kann individuell angepasst werden) |
Der Arbeitsprozess | Automatische Zuführung, automatisches Stanzen, automatisches Sammeln |
Positionierungsmethode | Infrarot-Sensor-Spannzangenpositionierung, CCD-Kamera scannt genaue Positionierung |
Materialfixierungsmodus | Automatisches Spannen und Fixieren des pneumatischen Spannfutters |
Senden Sie Materialgenauigkeit | ≦ +/- 0,1 mm |
Positionsgenauigkeit wiederholen | ≦ +/- 0,1 mm |
Stanzgenauigkeit | ≦ +/- 0,02 mm |
Maximale Futterstärke | 2mm |
Maximale Einzugsbreite | 400×400mm (Kann individuell angepasst werden) |
Theoretische Vorschubgeschwindigkeit | 0,35 S/Loch) |
Tatsächliche Vorschubgeschwindigkeit | 0,6 s/Loch (je nach Materialgröße und Material) |
Fahrweg | Der Antriebsteil wird vom Motor angetrieben, und das Spannen und Stanzen wird vom Zylinder angetrieben |
Gewicht der Ausrüstung | Nettogewicht 390 kg (Stanzstation) +100 kg (Zuführstation) +10 kg |
1. Schnelle Stanzgeschwindigkeit und hohe Produktionseffizienz.
2. CCD im visuellen Bereich, um die Karte zu finden, die Bildaufnahme stabil und effizient.
3. Hoher Automatisierungsgrad, der Anwender muss das Werkstück nur noch vollautomatisch in die entsprechende Station einlegen.
4. Unter Verwendung eines eingebetteten Systems plus PC-Steuerung verwendet der Controller einen DSP-Chip und eine PC-Steuerungs-Stanzsoftware. Bei einem Software-Upgrade muss lediglich die Stanzsoftware aktualisiert werden, um eine hohe Leistung sicherzustellen.
1. Bilderkennung
Die Bilderkennung wird mittels CCD-Bildsensor + DSP realisiert.
Der CCD-Bildsensor ist ein fotoelektrischer Umwandlungsbildsensor, der das Prinzip der fotoelektrischen Umwandlung nutzt, um Bildinformationen direkt in elektrische Signale umzuwandeln. Es zeichnet sich durch Selbstscannen, schnelle Arbeitsgeschwindigkeit, hohe Messgenauigkeit und lange Lebensdauer aus. Der DSP-Chip, also der digitale Signalprozessor, ist speziell für die schnelle Umsetzung verschiedener digitaler Signale konzipiert
Algorithmus und entworfen mit einer speziellen Struktur des Mikroprozessors, seine Verarbeitungsgeschwindigkeit war bis zu 2000 MIPS, als die schnellste CPU auch 10–50 Mal schneller ist.
Das Bilderkennungssystem nutzt CCD, um das Werkstück durch A/D-Wandlung in ein elektrisches Signal umzuwandeln und sendet es dann zur Verarbeitung an den DSP. Mithilfe der Funktion, dass DSP digitale Signale mit hoher Geschwindigkeit verarbeiten kann, wird das Werkstück in kürzester Zeit erkannt, analysiert und die Stanzposition positioniert. Unser Unternehmen verwendet hauptsächlich importierte CCD-Kameras aus Japan WATEC zur grafischen Identifizierung.
2. Bewegungsstruktur
Nehmen Sie einen großen Bereich des Werkstücksatzes an, um entsprechend der Karte zu gehen. Geben Sie das zu stanzende Positionierungsloch ein (Abbildung 1). Das zu stanzende Blech bewegt sich unter der Ansaugung der Vorrichtung mit dem großen Werkstück auf der X- und Y-Achse auf und ab, hin und her und bewegt das Blech in den CCD-Bereich. Die Kamera bewegt sich automatisch erfasst die Grafiken. Der DSP-Chip analysiert die Grafikdaten und sendet ein Signal, um den Werkstücksatz X1, Y1 zu steuern und präzise zu lokalisieren. Unser Unternehmen verwendet in der Bewegungsstruktur in den Bereichen Schraube, Führung/Schieber hauptsächlich hochpräzise Getriebekomponenten der silbernen H-Klasse aus Taiwan, um die Qualität sicherzustellen. Schrittmotor der Serie 57 für die CCD-Positionierung, um hohe Geschwindigkeit und Drehmomentstabilität zu gewährleisten; Treiber mit dem höchsten Ende des Raisai-Servoantriebs, keine Geräuschstabilität, kleiner Bereich mit hoher Präzision. Große Auswahl an Fahrmotorantrieben mit japanischem Sanyo, Synchronisationsleistung, gute Stabilität, geringe Geräuschentwicklung.
3. Pneumatikteil
Nachdem die Positionierungserfassung abgeschlossen ist, wird unter der Steuerung des DSP-Chips das Magnetventil gestartet und der Schalter geöffnet, um die Auf- und Abbewegung des Zylinders zum Stanzen des Lochs zu steuern. Im pneumatischen Teil übernehmen der Zylinder und das Magnetventil die Marke japanischer kleiner Goldwaren, stabil und langlebig.
KONTAKTIEREN SIE UNSERE KUNDEN FÜR ÜBERRASCHUNGSRABATTE
Bitte geben Sie uns die folgenden Informationen, um Ihre Anfrage abzuschließen. Hinterlassen Sie einfach Ihre E-Mail-Adresse oder Telefonnummer im Kontaktformular, damit wir Ihnen ein kostenloses Angebot für unsere große Auswahl an Designs zusenden können!

VILITY ist ein professioneller Hersteller, der KOMPLETTLÖSUNGEN für die intelligente Druckindustrie anbietet.

