máquina de perforación de pcb
Suministramos soluciones integrales de línea de producción de serigrafía automática de alta precisión durante más de 10 años.
Idioma
Suministramos soluciones integrales de línea de producción de serigrafía automática de alta precisión durante más de 10 años.
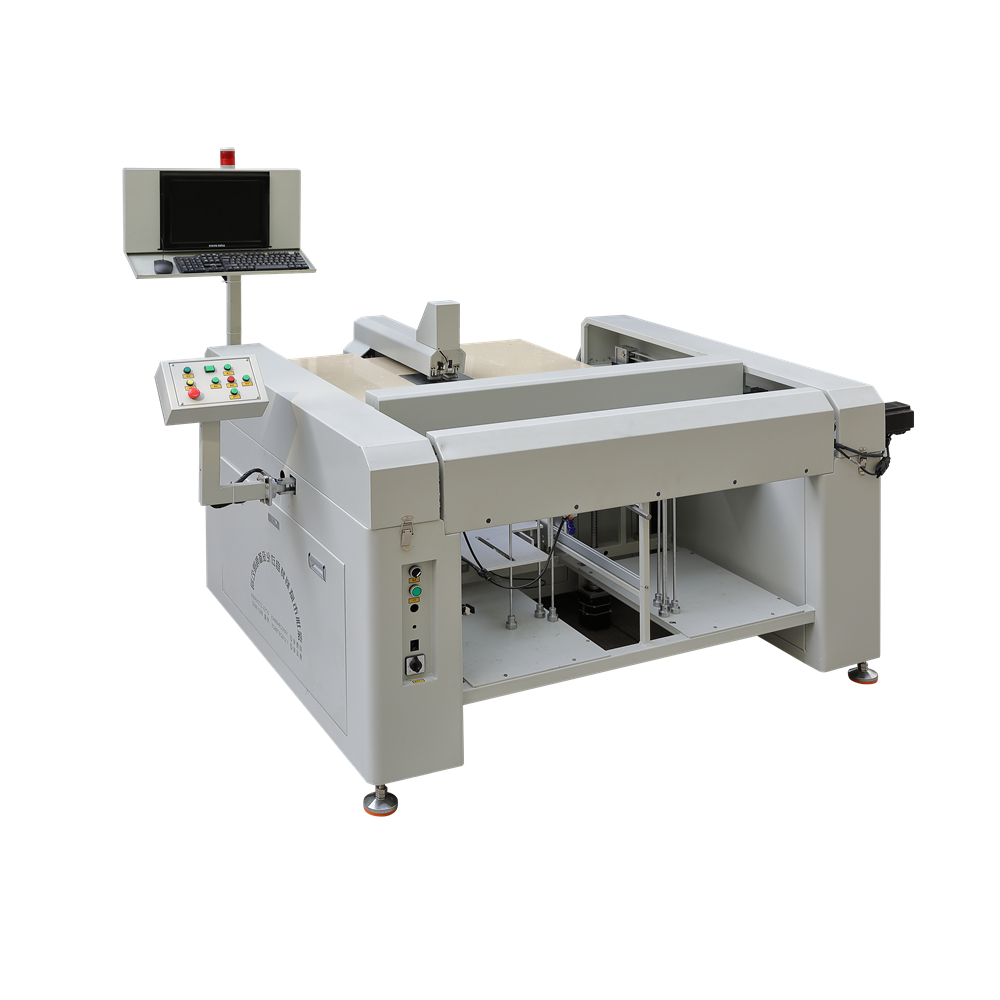
Modelo del Producto: VTS15-02
Tamaño máximo de alimentación:400×400mm (Se puede personalizar)
El proceso de trabajo:Alimentación automática, punzonado automático, recogida automática
Forma de posicionamiento: Posicionamiento de la pinza del sensor infrarrojo, escaneo de la cámara CCD posicionamiento preciso
Modo de fijación de materiales: Mandril neumático sujeción y fijación automática
Precisión del material de envío: ≦ +/- 0,1 mm
Precisión de la posición de repetición:≦ +/- 0,1 mm
Shenzhen VILITY Automatic Machinery Co., Ltd, establecida en el año 2010, ubicada en la ciudad de Shenzhen, China. El enfoque de desarrollo de nuestra empresa es: orientado a las personas, innovación tecnológica, orientado a servicios. VILIDAD es una palabra combinada, viene de Victoria.& Habilidad y victoria&Calidad, lo que significa que siempre buscamos alta calidad y buen servicio para cumplir con los requisitos de los clientes y un mercado altamente competitivo. Creemos: el servicio primero, los clientes supremos. VILITY es un fabricante profesional que ofrece una SOLUCIÓN ÚNICA para la industria de la impresión inteligente. En los últimos años, hemos desarrollado la mayoría de las técnicas y tecnologías para implementar la Industria Robótica 4.0. VILITY ha logrado proporcionar líneas de producción no tripuladas para muchos clientes. Por tanto, es un honor conseguir un alto grado de afirmación social. Nuestros productos principales son máquinas de alineación de automatización CCD que incluyen: punzonadora de orificios guía CCD, máquina de serigrafía CCD, máquina troqueladora CCD, CCD Máquina de montaje, máquina de prueba CCD de automatización para serigrafía, ferretería, plásticos y otras industrias. Estas máquinas son adecuadas tanto para material plano como para material rollo a rollo. Con una importante inversión continua en investigación y desarrollo, VILITY está en una posición ideal para continuar fabricando máquinas robóticas CCD de alta precisión tanto para el mercado comercial como para el nacional. Esperamos establecer una buena relación comercial a largo plazo con usted y sus estimadas empresas.
1. Una pila de material, a través del robot, será el material más superficial a través de la ventosa para aspirar el material hacia el área a perforar.
2. El robot de mesa detecta el material, lo alinea contra el borde a través del cilindro y lo empuja hacia el mandril del robot de alimentación en espera.
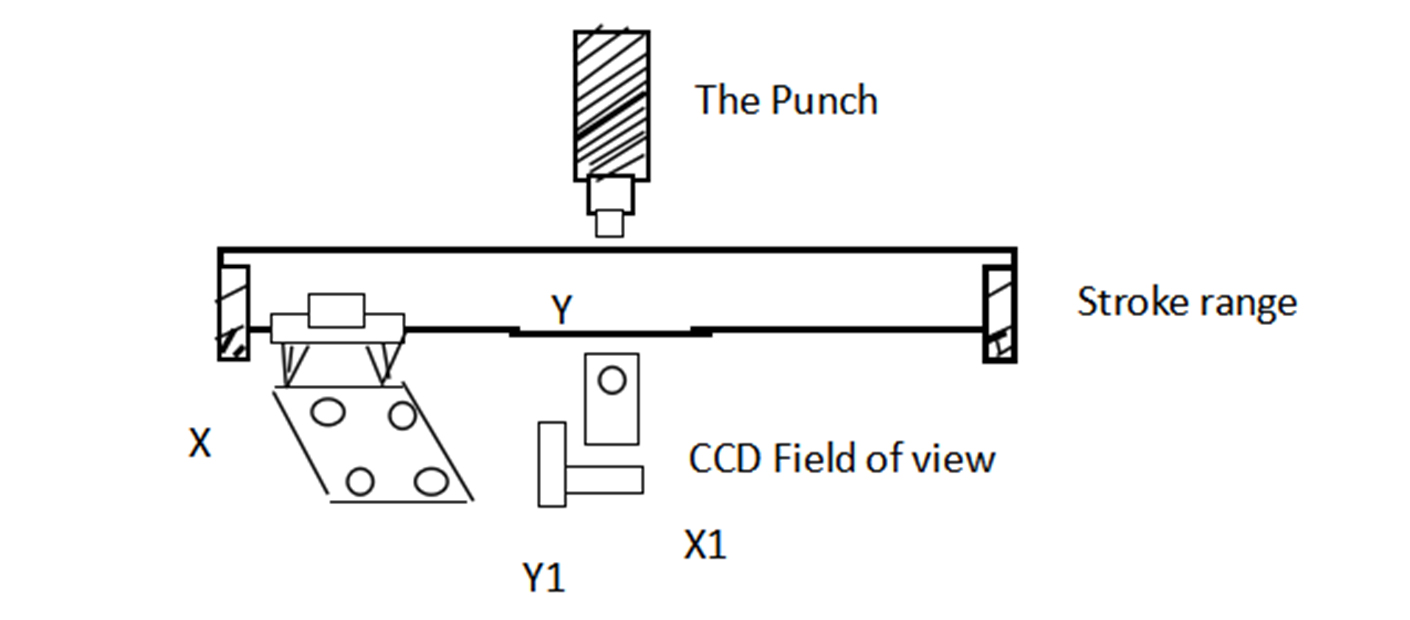
3. El manipulador envía cada orificio al rango de escaneo del CCD ingresando previamente la ruta del orificio de alineación y siguiendo la ruta.
4. En el rango de captura de escaneo CCD, CCD ajustará el error enviado al siguiente conjunto de piezas de trabajo X1, Y1 moverá e implementará el punzonado de posicionamiento.
5. Una vez completado el punzonado, el material terminado perforado se enviará al área de recepción y el interruptor de inducción que detecta el material iniciará el robot receptor para succionar el material terminado al marco receptor.
6. Las estaciones dobles de carga, sujeción y subida y bajada funcionan en paralelo con el punzonado y descarga para realizar el trabajo continuo del mecanismo de punzonado sin detenerse. La velocidad sólo está limitada por el tiempo de reacción y el tiempo de movimiento del mecanismo de punzonado, y no se necesita participación humana en el proceso de trabajo, que realiza completamente la máquina punzonadora totalmente automática.
Modelo del Producto | VTS15-02 |
Tamaño máximo de alimentación | 400×400mm (Se puede personalizar) |
El proceso de trabajo | Alimentación automática, punzonado automático, recogida automática. |
Manera de posicionamiento | Posicionamiento del collarín del sensor de infrarrojos, posicionamiento preciso del escaneo de la cámara CCD |
Modo de fijación de material | Mandril neumático de sujeción y fijación automática. |
Enviar precisión del material | ≦ +/- 0,1 mm |
Precisión de posición repetida | ≦ +/- 0,1 mm |
Precisión de punzonado | ≦ +/- 0,02 mm |
Espesor máximo de alimentación | 2mm |
Ancho máximo de alimentación | 400×400mm (Se puede personalizar) |
Velocidad de alimentación teórica | 0,35 S/agujero) |
Velocidad de alimentación real | 0,6 s/agujero (dependiendo del tamaño y del material) |
Manera de conducir | La parte motriz es impulsada por un motor y la sujeción y el punzonado son impulsados por un cilindro. |
Peso del equipo | Peso neto 390kg (estación de punzonado) +100Kg (estación de alimentación) +10kg |
1. Velocidad de punzonado rápida y alta eficiencia de producción.
2. CCD en el rango visual para encontrar el mapa, adquisición de imágenes estable y eficiente.
3. Alto grado de automatización, el usuario sólo necesita colocar la pieza de trabajo en la estación correspondiente, de forma totalmente automática.
4. Utilizando un sistema integrado más control de PC, el controlador adopta un chip DSP, software de perforación de control de PC, la actualización del software solo necesita actualizar el software de perforación para garantizar un alto rendimiento.
1. Reconocimiento de imágenes
El reconocimiento de imágenes se realiza mediante sensor de imagen CCD + DSP.
El sensor de imagen CCD es un sensor de imagen de conversión fotoeléctrica, que utiliza el principio de conversión fotoeléctrica para representar información directamente en señales eléctricas. Tiene las características de autoescaneo, velocidad de trabajo rápida, alta precisión de medición y larga vida útil. El chip DSP, es decir, el procesador de señal digital, está especialmente diseñado para la implementación rápida de diversas señales digitales.
algoritmo y diseñado con una estructura especial del microprocesador, su velocidad de procesamiento ha sido tan alta como 2000MIPS, que la CPU más rápida también es de 10 a 50 veces más rápida.
El sistema de reconocimiento de imágenes utiliza CCD para convertir la pieza de trabajo en señal eléctrica mediante conversión A/D y luego la envía al DSP para su procesamiento. Utilizando la característica de que DSP puede procesar señales digitales a alta velocidad, la pieza de trabajo se reconoce y analiza y la posición de punzonado se posiciona en muy poco tiempo. Nuestra empresa adopta principalmente cámaras CCD importadas de Japón WATEC para identificación gráfica.
2. Estructura de movimiento
Adopte un rango amplio en el conjunto de piezas de trabajo para ir de acuerdo con el mapa. Ingrese el orificio de posicionamiento a perforar, (Figura 1) la hoja a perforar bajo la succión del accesorio se mueve hacia arriba y hacia abajo con los ejes X, Y de la pieza de trabajo grande hacia adelante y hacia atrás, moviendo la hoja al rango CCD, la cámara automáticamente captura los gráficos. el chip DSP analiza los datos gráficos y envía una señal para controlar el movimiento del conjunto de piezas de trabajo X1, Y1 para ubicarlo con precisión. Estructura de movimiento nuestra empresa en el tornillo, guía / control deslizante utiliza principalmente Taiwán en los componentes de transmisión de alta precisión de clase H plateados para garantizar la calidad. Motor paso a paso serie 57 para posicionamiento CCD para garantizar velocidad rápida y estabilidad del par; Controlador que utiliza el extremo más alto del servoaccionamiento de imitación Raisai sin estabilidad de ruido, rango pequeño de alta precisión. Amplia gama de motores de desplazamiento que utilizan Sanyo de Japón, rendimiento de sincronización, buena estabilidad y bajo nivel de ruido.
3. Parte neumática
Una vez completada la captura de posicionamiento, bajo el control del chip DSP, se activa la válvula solenoide y se abre el interruptor para controlar el movimiento hacia arriba y hacia abajo del cilindro para perforar el orificio. En la parte neumática, el cilindro y la válvula solenoide adoptan la marca de artículos de oro pequeños de Japón, estables y duraderos.
CONSULTA A NUESTROS CLIENTES POR DESCUENTOS SORPRESA
Por favor, proporciónenos la siguiente información para completar su solicitud. ¡Simplemente deje su correo electrónico o número de teléfono en el formulario de contacto para que podamos enviarle un presupuesto gratuito para nuestra amplia gama de diseños!

VILITY es un fabricante profesional que ofrece una SOLUCIÓN INTEGRAL para la industria de la impresión inteligente.

