เครื่องเจาะ Pcb
จัดหาโซลูชั่นแบบครบวงจรของสายการผลิตการพิมพ์สกรีนอัตโนมัติที่มีความแม่นยำสูงมาเป็นเวลานานกว่า 10 ปี
ภาษา
จัดหาโซลูชั่นแบบครบวงจรของสายการผลิตการพิมพ์สกรีนอัตโนมัติที่มีความแม่นยำสูงมาเป็นเวลานานกว่า 10 ปี
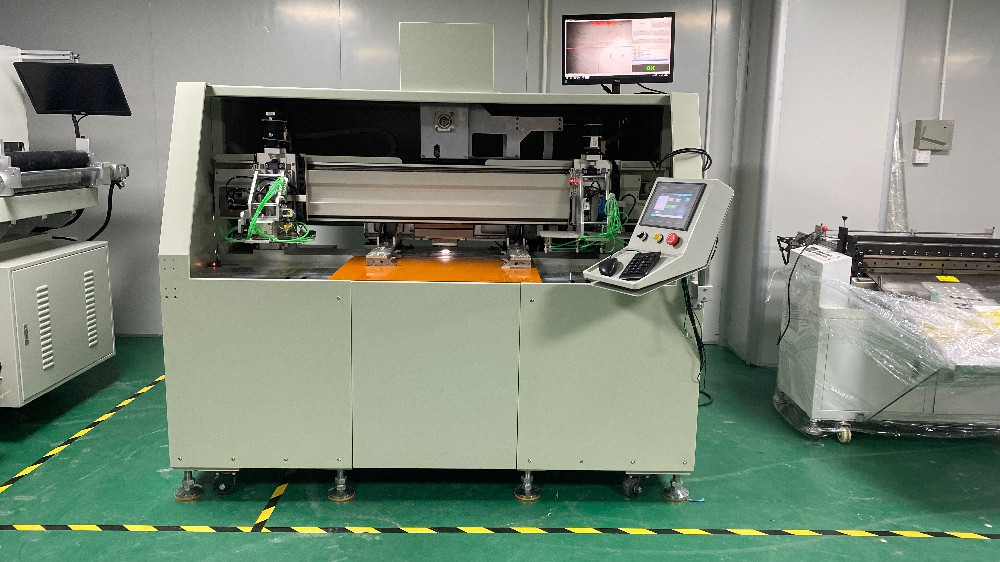
ฟิลด์การประมวลผลการเจาะแบบเดิม, การโหลดแบบแมนนวล, การเจาะ, การขนถ่ายแบบแมนนวล, การแขวนวัสดุแบบแมนนวล, วงจรของคนงานที่ใช้งานหนัก, ผลผลิตต่ำ, คุณภาพผลิตภัณฑ์ต่ำ เครื่องเจาะรูปทรงอัตโนมัติที่มีความแม่นยำสูง, การใช้การโหลดอัตโนมัติของหุ่นยนต์ การจัดตำแหน่งที่แม่นยำของ CCD การเจาะ การขนถ่ายอัตโนมัติของหุ่นยนต์ ผู้ปฏิบัติงานสามารถใช้งานเครื่องจักรได้ 3 ~ 4 เครื่องพร้อมกัน ใช้งานง่าย ประสิทธิภาพการผลิตสูง เนื่องจากการใช้การจัดตำแหน่ง CCD ช่วยปรับปรุงคุณภาพของผลิตภัณฑ์ได้อย่างมาก
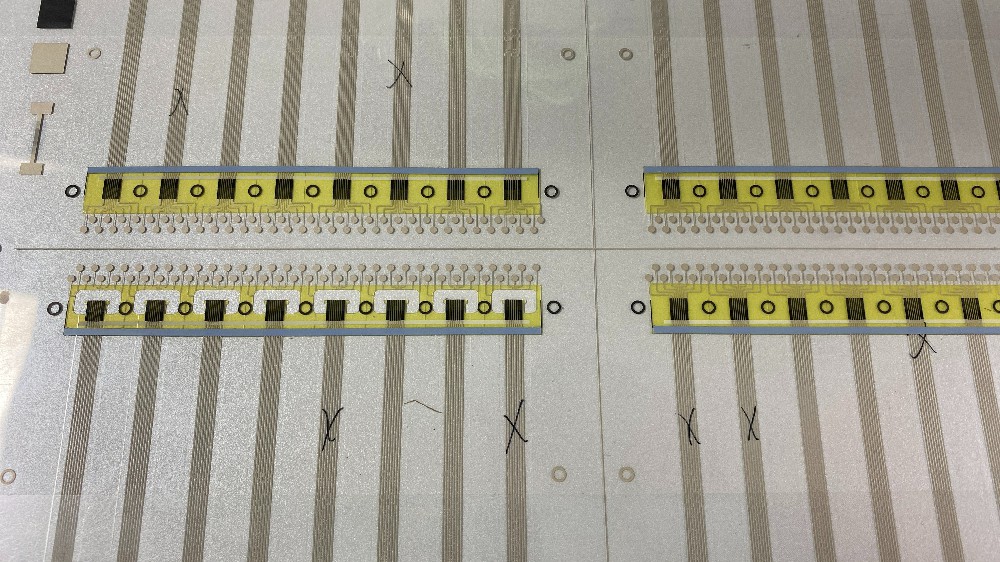
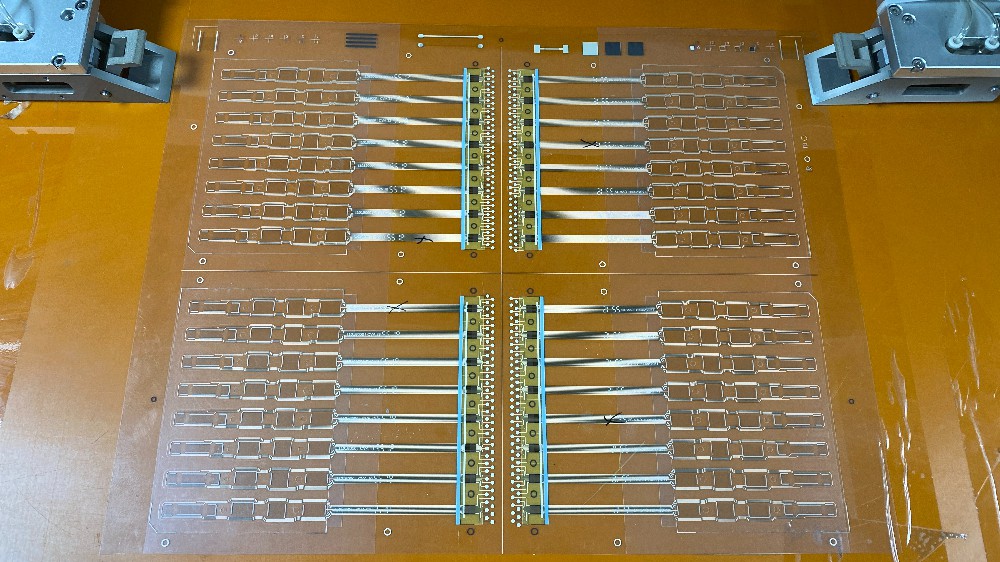
ส่วนใหญ่จะใช้สำหรับการตัดไดคัทและการตัดรูปร่างแบบกำหนดเองของโลโก้ซิลิโคน แพทเทิร์นเสื้อผ้า แผ่นฟิล์มอิเล็กทรอนิกส์ ฯลฯ
ส่วนใหญ่จะใช้สำหรับการตัดไดคัทและการตัดรูปร่างแบบกำหนดเองของโลโก้ซิลิโคน แพทเทิร์นเสื้อผ้า แผ่นฟิล์มอิเล็กทรอนิกส์ ฯลฯ
ฟิลด์การประมวลผลการเจาะแบบเดิม, การโหลดแบบแมนนวล, การเจาะ, การขนถ่ายแบบแมนนวล, การแขวนวัสดุแบบแมนนวล, วงจรของคนงานที่ใช้งานหนัก, ผลผลิตต่ำ, คุณภาพผลิตภัณฑ์ต่ำ เครื่องเจาะรูปทรงอัตโนมัติที่มีความแม่นยำสูง, การใช้การโหลดอัตโนมัติของหุ่นยนต์ การจัดตำแหน่งที่แม่นยำของ CCD การเจาะ การขนถ่ายอัตโนมัติของหุ่นยนต์ ผู้ปฏิบัติงานสามารถใช้งานเครื่องจักรได้ 3 ~ 4 เครื่องพร้อมกัน ใช้งานง่าย ประสิทธิภาพการผลิตสูง เนื่องจากการใช้การจัดตำแหน่ง CCD ช่วยปรับปรุงคุณภาพของผลิตภัณฑ์ได้อย่างมาก
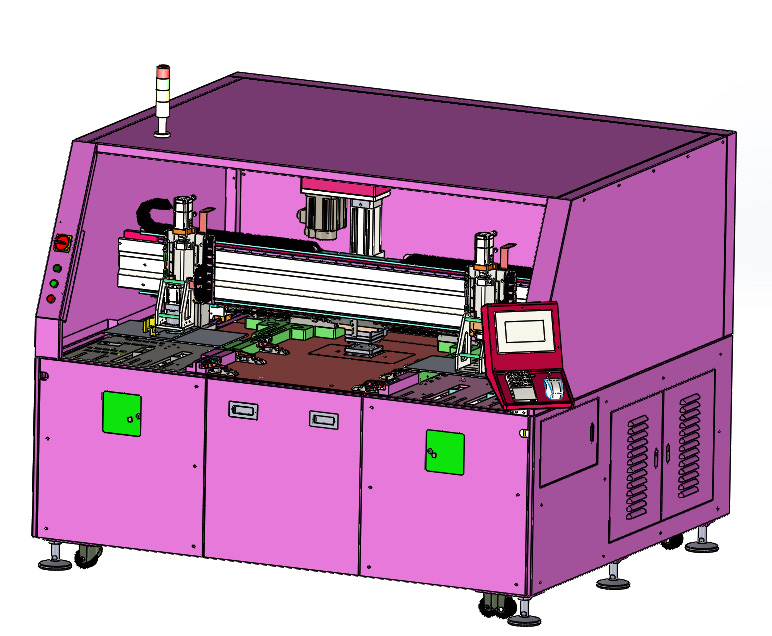
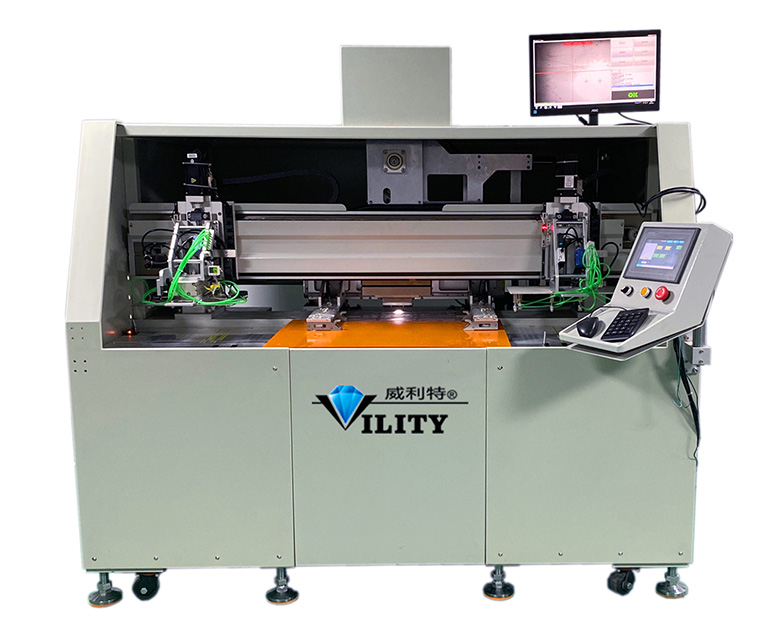
ด้วยการใช้ Visual CCD ในอุปกรณ์อัตโนมัติเต็มรูปแบบ แทนที่การจัดตำแหน่งแบบแมนนวลก่อนหน้านี้อย่างสมบูรณ์ ลดความเข้มของแรงงานคน ปรับปรุงความแม่นยำของการวางตำแหน่งผลิตภัณฑ์อย่างมาก การป้อนด้วยหุ่นยนต์แทนการป้อนด้วยมือ แต่ยังปรับปรุงประสิทธิภาพการผลิตอย่างมากเป็นแนวโน้มการพัฒนา ของอุปกรณ์ที่ทันสมัย
| เลขที่. | รายการ | เครื่องเจาะรูปทรงอัตโนมัติ |
| 1 | คุณสมบัติ | อุปกรณ์นี้ใช้พื้นที่การประมวลผลการเจาะเพื่อปรับปรุงประสิทธิภาพการผลิตและคุณภาพของผลิตภัณฑ์และการออกแบบอุปกรณ์เจาะรูปทรงพิเศษอัตโนมัติ โดดเด่นด้วยการใช้การวางตำแหน่งแพลตฟอร์มการกำหนดตำแหน่งที่มีความแม่นยำสูง CCD การเจาะและการขึ้นรูปการตัดเซอร์โวไดรฟ์ ปรับปรุงประสิทธิภาพการผลิตและคุณภาพของผลิตภัณฑ์ |
| 2 | องค์ประกอบ | กลไกแพลตฟอร์มการวางตำแหน่งความแม่นยำสูง CCD กลไกการเจาะและตัดกระบอกเซอร์โวไฟฟ้า |
| 4 | ความจุ | 3600 ชิ้น/ชม |
| 5 | เจาะเฉือน | 2~5T |
| 6 | ความแม่นยำในการลงทะเบียน | ±0.02มม |
| เลขที่. | รายการ | พารามิเตอร์ |
| 1 | ความสูงของพื้นผิวการทำงาน | 830มม |
| 2 | ความดันแหล่งอากาศที่ใช้บังคับ | 0.6∽0.8(เมกะปาสคาล) |
| 3 | แหล่งจ่ายไฟที่ใช้งานได้ | ไฟฟ้ากระแสสลับ 220V/380V,50∽60HZ |
| 4 | วิธีแก้ไข | ติดพื้น |
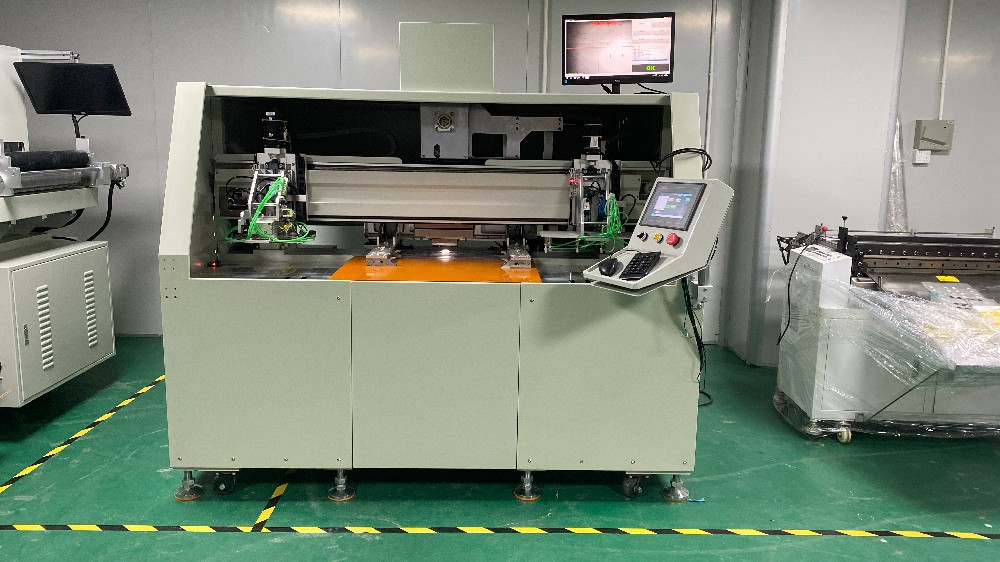
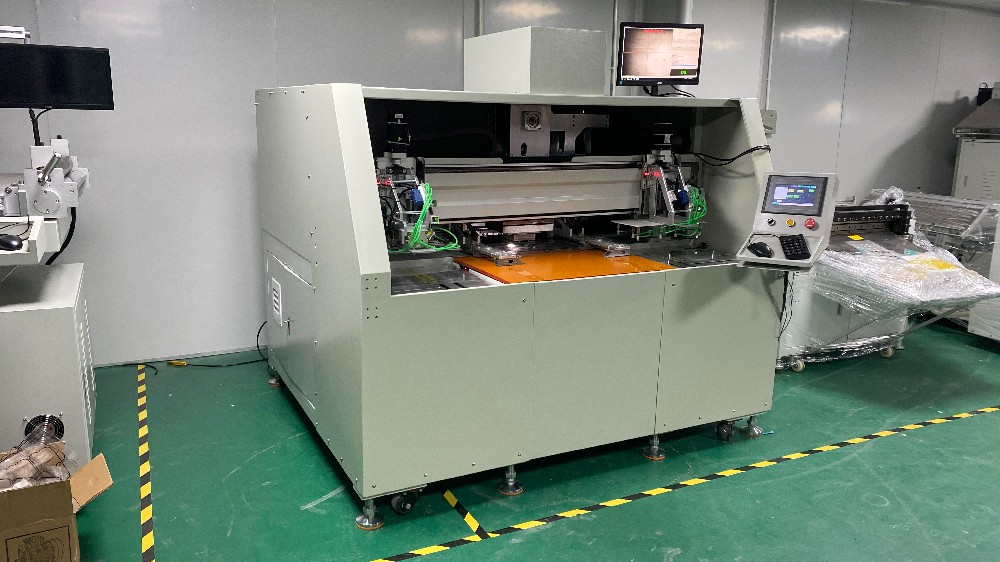
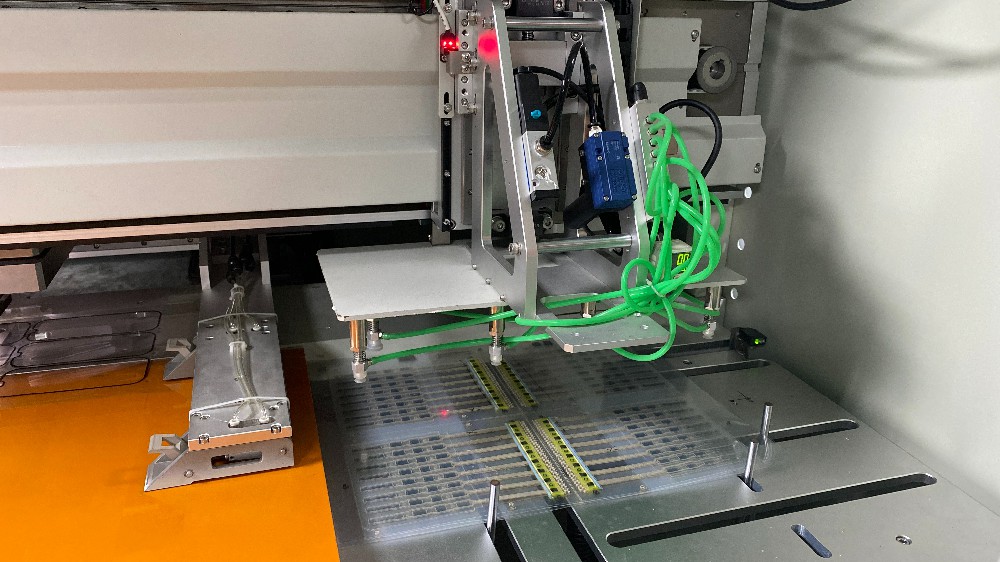
หุ่นยนต์กำลังโหลดหยิบวัสดุ - วัสดุป้อน - วัสดุคลิปกลไก - วัสดุป้อน, ภาพถ่าย CCD
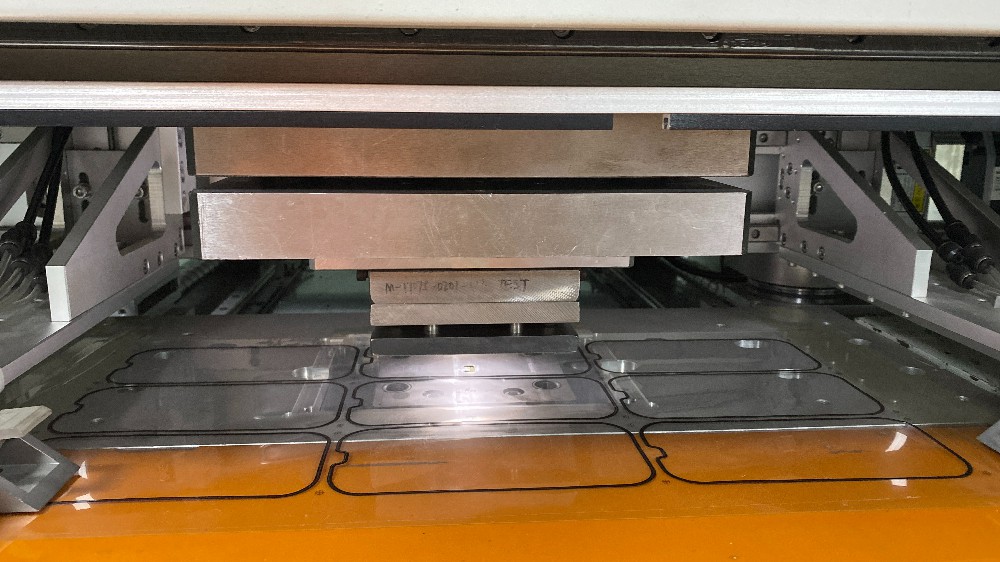
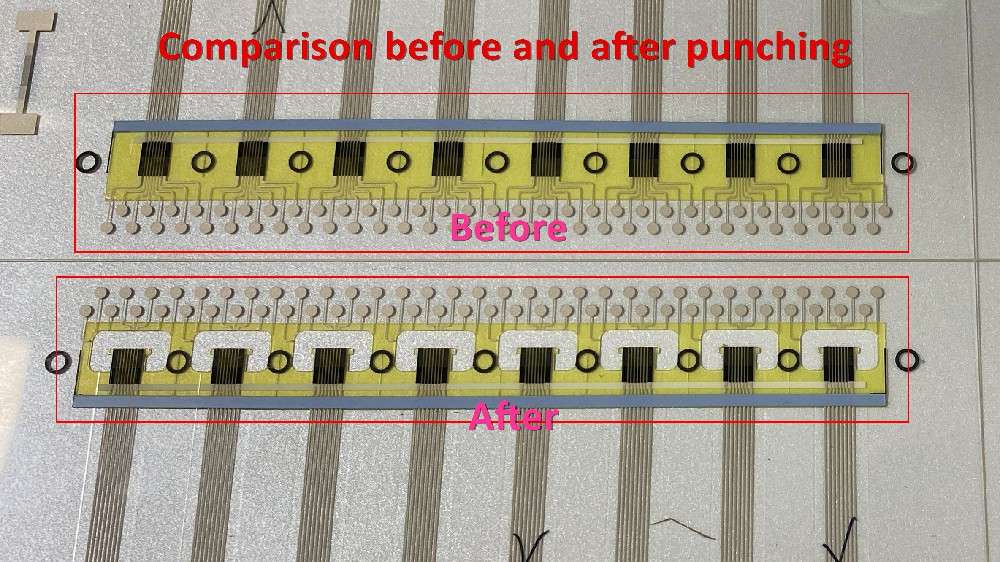
แพลตฟอร์มได้รับการปรับแต่งและจัดตำแหน่งอย่างละเอียด แม่พิมพ์ด้านบนเสร็จสิ้นการเจาะและตัด เศษเหล็กถูกปล่อยออก ผลิตภัณฑ์เสร็จสิ้นและเจาะ
นำผลิตภัณฑ์สำเร็จรูปออกโดยหุ่นยนต์หยิบสินค้า
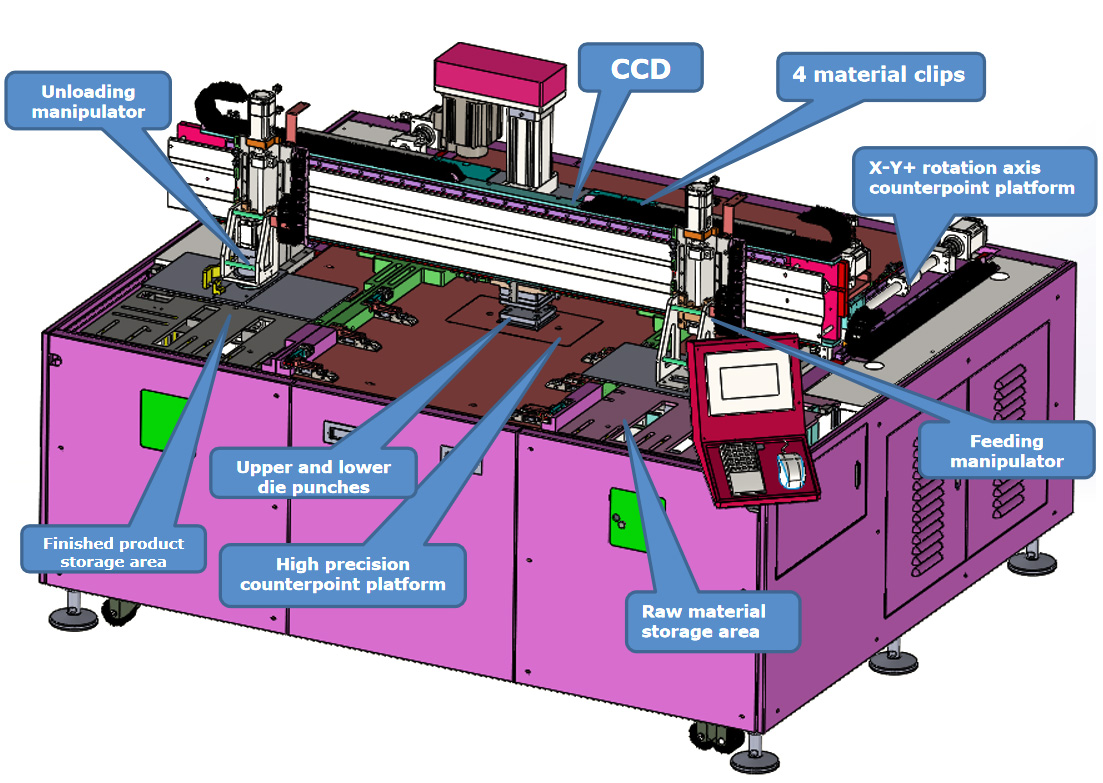
เนื่องจากอุปกรณ์ใช้การวางตำแหน่ง CCD แบบมองเห็น จึงช่วยเพิ่มความแม่นยำของผลิตภัณฑ์ได้อย่างมาก และแทนที่การโหลดแบบแมนนวลด้วยการโหลดและการขนถ่ายทางกล ซึ่งช่วยลดความเข้มข้นของแรงงานของพนักงานได้อย่างมาก และช่วยปรับปรุงประสิทธิภาพการผลิตได้อย่างมาก
ปรึกษาลูกค้าของเราสำหรับส่วนลดเซอร์ไพรส์
โปรดระบุข้อมูลด้านล่างเพื่อดำเนินการตามคำขอของคุณ เพียงกรอกอีเมลหรือหมายเลขโทรศัพท์ของคุณในแบบฟอร์มการติดต่อ เพื่อให้เราสามารถส่งใบเสนอราคาสำหรับการออกแบบที่หลากหลายของเราได้ฟรี!

VILITY เป็นผู้ผลิตมืออาชีพที่ให้บริการโซลูชันแบบครบวงจรสำหรับอุตสาหกรรมการพิมพ์อัจฉริยะ

