PCB 드릴링 머신
10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
언어
10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
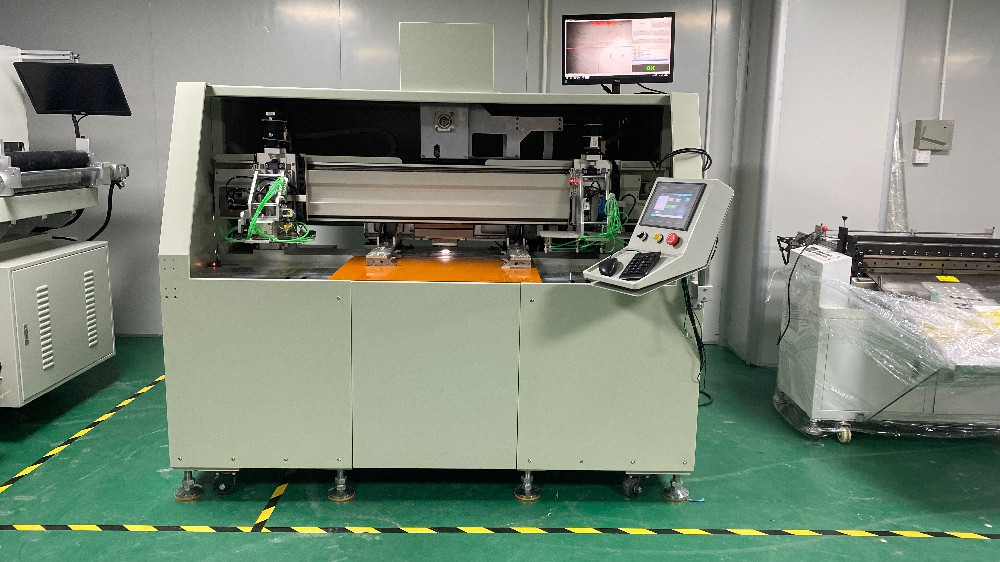
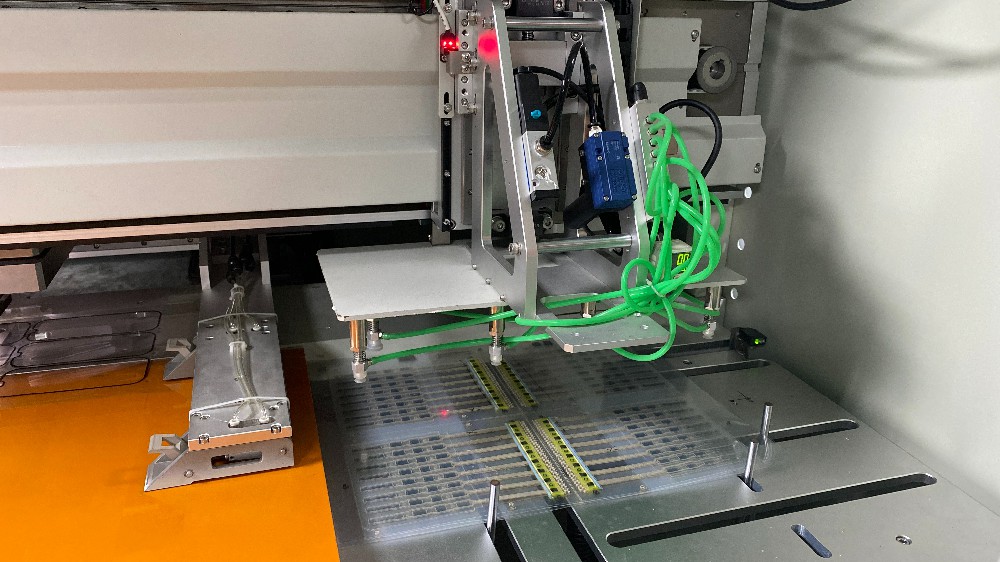
원래의 펀칭 가공 분야, 대부분의 수동 로딩, 펀칭, 수동 언 로딩, 수동 재매달기 재료, 작업자의 무거운 작업 주기, 낮은 생산성, 열악한 제품 품질 자동 고정밀 성형 펀칭기, 로봇 자동 로딩 사용 , CCD 정확한 정렬, 펀칭, 로봇 자동 하역, 작업자는 3 ~ 4 대의 기계를 동시에 작동할 수 있으며 CCD 정렬을 사용하기 때문에 작업이 간단하고 생산 효율성이 높기 때문에 제품 품질이 크게 향상됩니다.
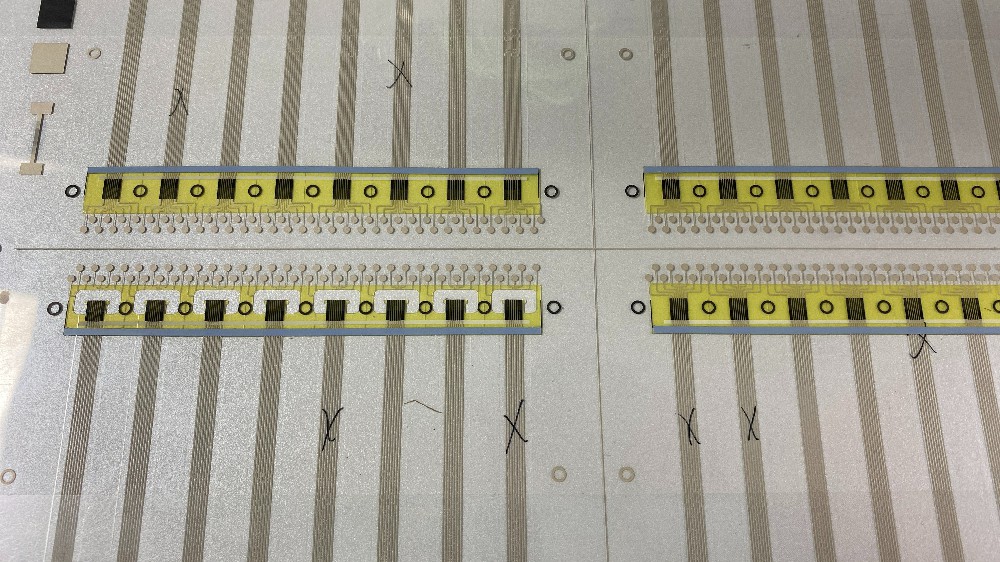
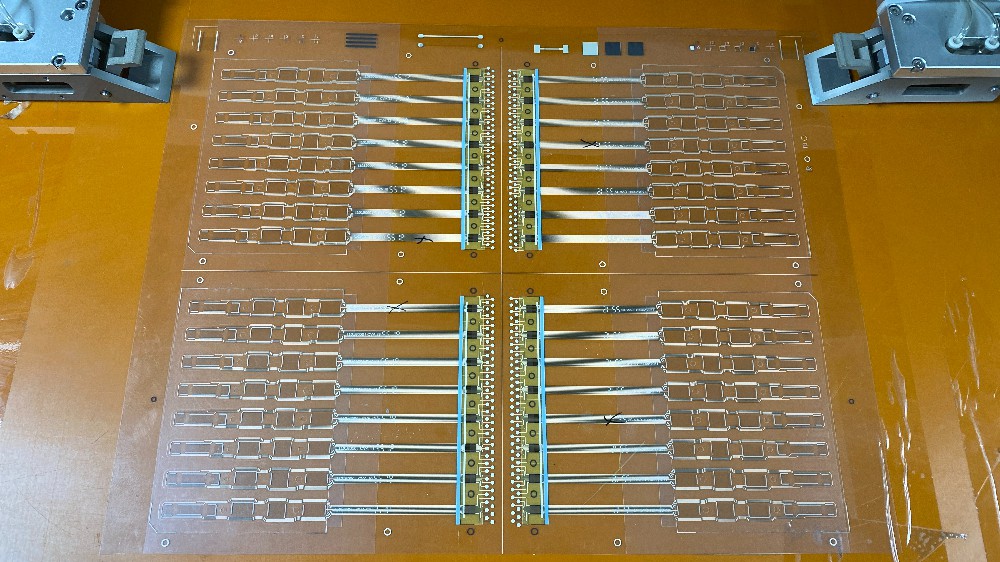
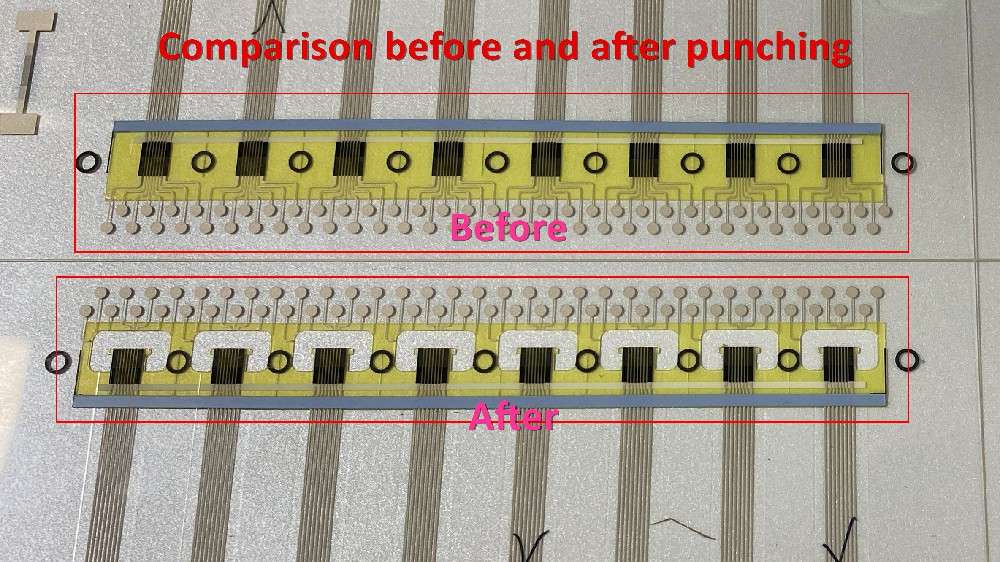
주로 실리콘 로고, 의류 패턴, 전자 필름 시트 등의 다이 커팅 및 맞춤형 형상 커팅에 사용됩니다.
주로 실리콘 로고, 의류 패턴, 전자 필름 시트 등의 다이 커팅 및 맞춤형 형상 커팅에 사용됩니다.
원래의 펀칭 가공 분야, 대부분의 수동 로딩, 펀칭, 수동 언 로딩, 수동 재매달기 재료, 작업자의 무거운 작업 주기, 낮은 생산성, 열악한 제품 품질 자동 고정밀 성형 펀칭기, 로봇 자동 로딩 사용 , CCD 정확한 정렬, 펀칭, 로봇 자동 하역, 작업자는 3 ~ 4 대의 기계를 동시에 작동할 수 있으며 CCD 정렬을 사용하기 때문에 작업이 간단하고 생산 효율성이 높기 때문에 제품 품질이 크게 향상됩니다.
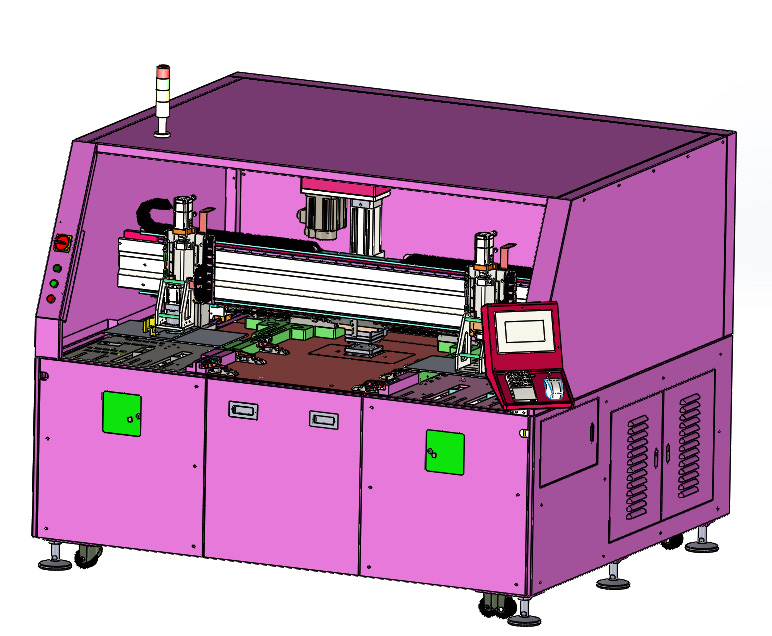
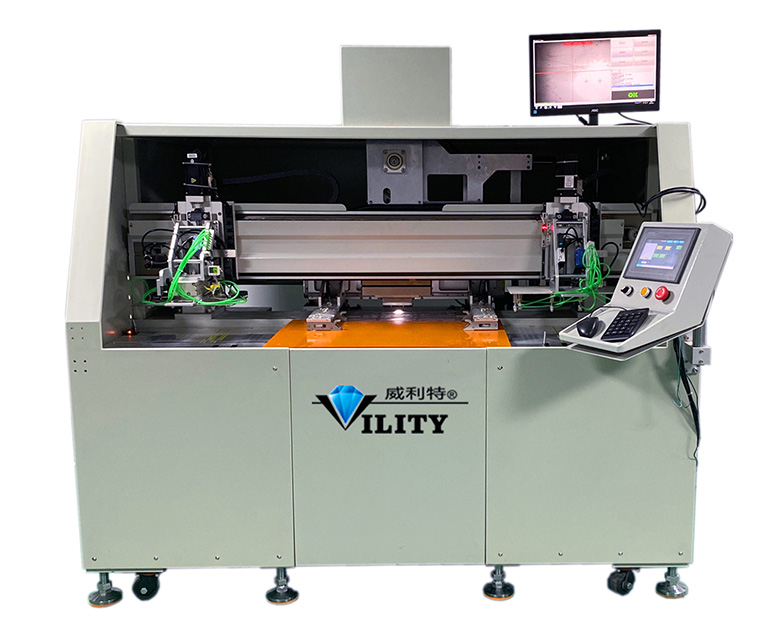
완전 자동화된 장비에서 시각적 CCD를 사용하면 이전 수동 정렬을 완전히 대체하고 수동 노동 강도를 줄이며 제품 포지셔닝의 정확성을 크게 향상시키고 수동 공급 대신 로봇 공급을 수행할 뿐만 아니라 생산 효율성도 크게 향상시키는 것이 개발 추세입니다. 장비의 집합입니다.
| 아니요. | 안건 | 자동 성형 펀칭기 |
| 1 | 특징 | 본 장비는 생산 효율성과 제품 품질 향상을 위한 펀칭 가공 분야와 자동 특수형 펀칭 장비의 설계를 기반으로 제작되었습니다. CCD 고정밀 포지셔닝 플랫폼 포지셔닝, 서보 드라이브 펀칭 및 절단 성형을 채택하여 생산 효율성과 제품 품질을 향상시키는 것이 특징입니다. |
| 2 | 구성 | CCD 고정밀 포지셔닝 플랫폼 메커니즘; 서보 전기 실린더 펀칭 및 절단 메커니즘. |
| 4 | 용량 | 3600PCS/시간 |
| 5 | 펀칭 전단 | 2~5T |
| 6 | 등록 정확도 | ±0.02mm |
| 아니요. | 안건 | 매개변수 |
| 1 | 작동 표면의 높이 | 830mm |
| 2 | 적용 공기원 압력 | 0.6∽0.8(Mpa) |
| 삼 | 적용 전원 | AC 220V/380V,50∽60HZ |
| 4 | 고정 방식 | 바닥 장착형 |
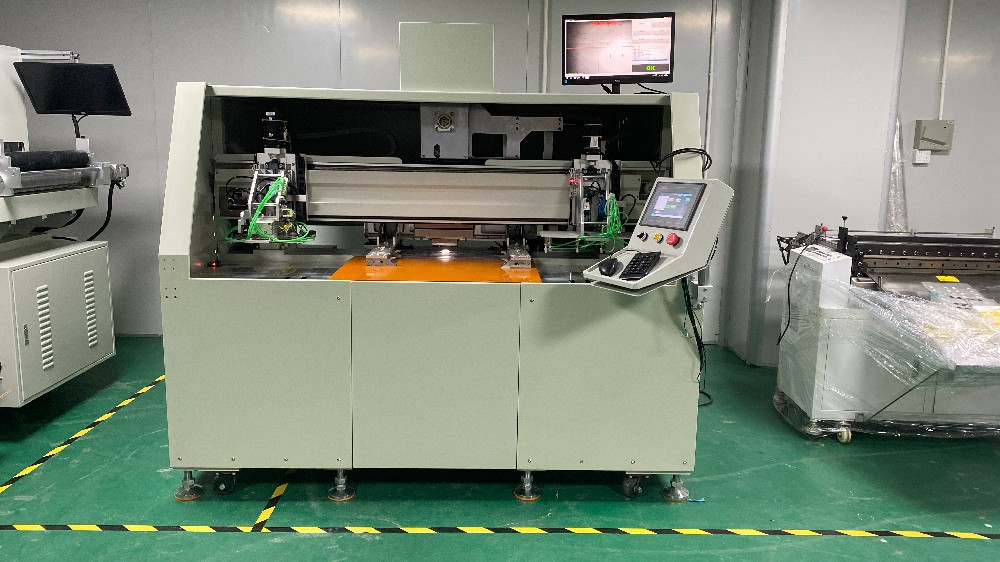
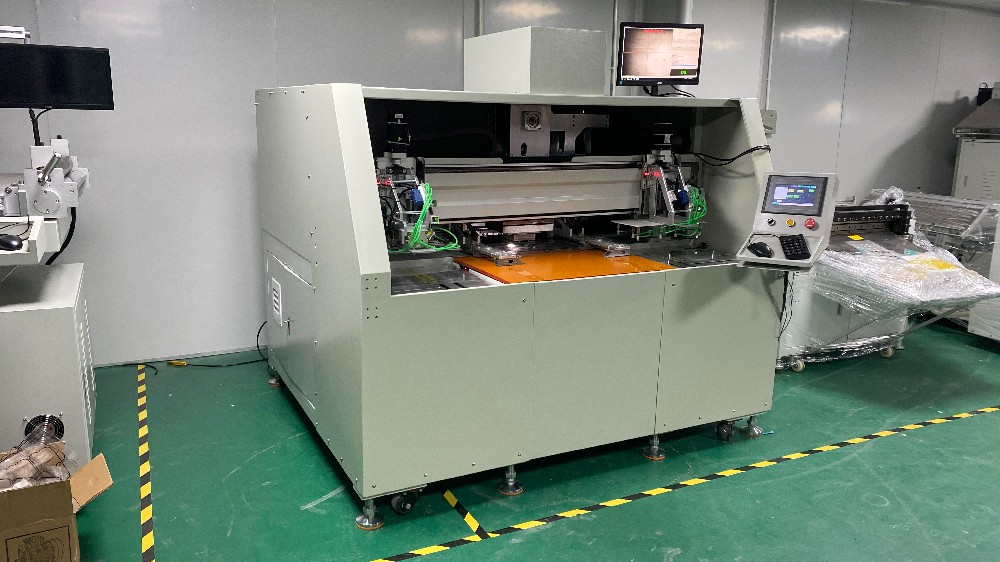
로딩 로봇은 재료 - 공급 재료 - 클립 메커니즘 클립 재료 - 공급 재료, CCD 사진을 가져옵니다.
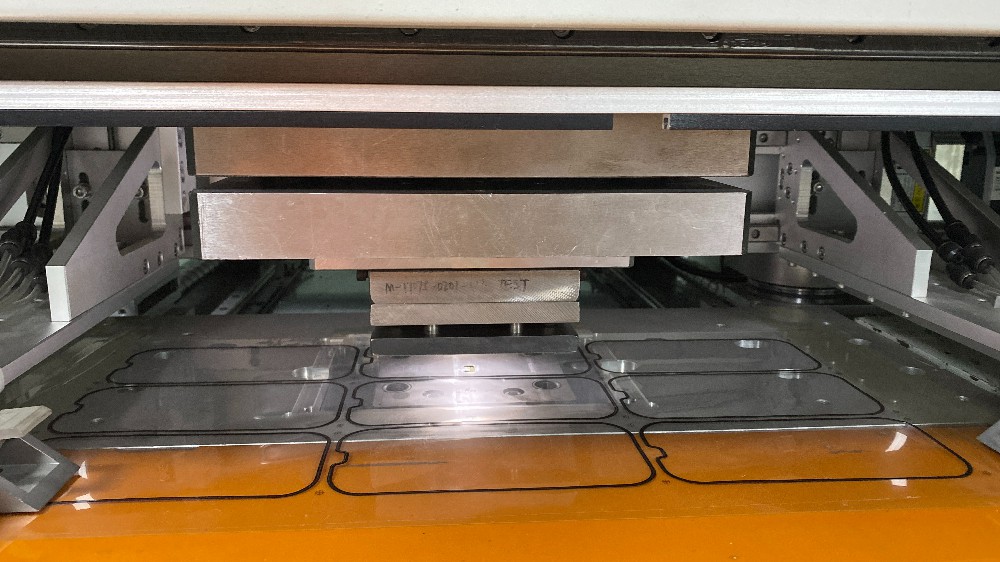
플랫폼이 미세 조정 및 정렬되고, 상부 다이가 펀칭 및 절단 작업을 완료하고, 스크랩이 배출되고, 제품이 완성되고 펀칭됩니다.
픽업로봇을 이용해 완제품을 꺼냅니다.
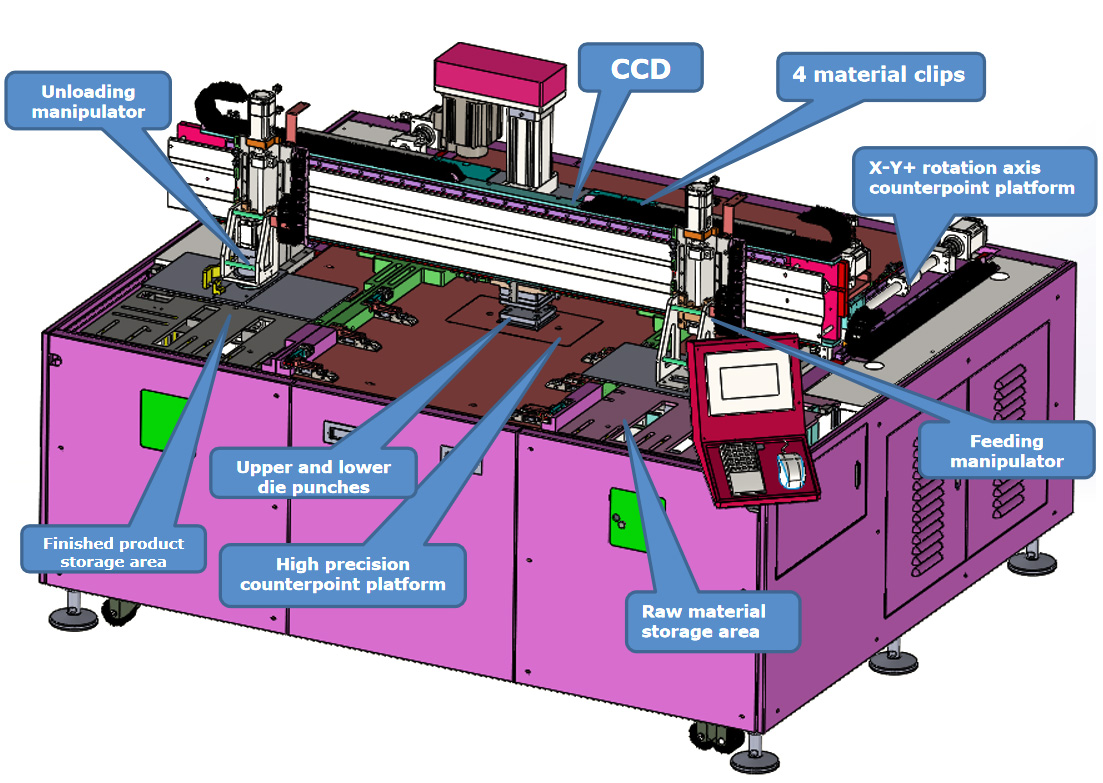
장비는 시각적인 CCD 포지셔닝을 채택하기 때문에 제품의 정확성을 크게 향상시키고 수동 로딩을 기계적 로딩 및 언로딩으로 대체하여 작업자의 노동 강도를 크게 줄이고 생산 효율성을 크게 향상시킵니다.
고객에게 깜짝 할인을 문의하세요
요청을 완료하려면 아래 정보를 제공하십시오. 연락처 양식에 이메일이나 전화번호를 남겨주시면 다양한 디자인에 대한 무료 견적을 보내드릴 수 있습니다!

VILITY는 지능형 인쇄 산업을 위한 원스톱 솔루션을 제공하는 전문 제조업체입니다.

