PCB 드릴링 머신
10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
언어
10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
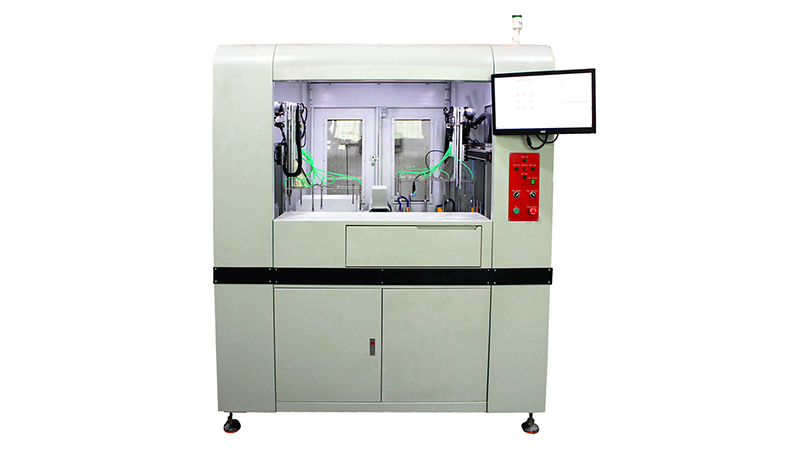
1. 간략한 소개
다양한 산업에 따른 자동 펀칭기, 자동 드론이라고도 불리며, 컴퓨터 드론, CCD 자동 펀칭기, 자동 전기 기계는 실제로 다른 산업에서 사용되는 동일한 장비.
2. 적용 산업: FPC 및 PET
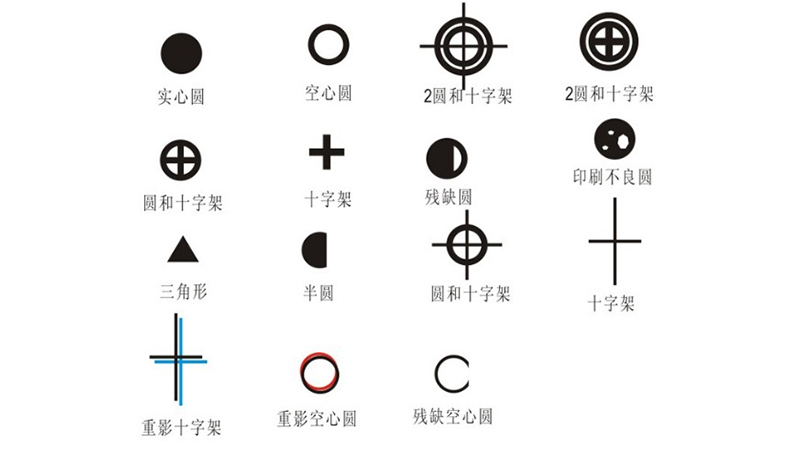
다음과 같은 대상을 식별할 수 있습니다.

3. 전체 작업 프로세스에는 배치, 가져오기, CCD 포지셔닝, 펀칭 및 수집이 포함됩니다.
A. 배치 및 조정.
(1) 리프팅 플랫폼 상단에 시트 재료 더미를 놓습니다.
(2) 매니퓰레이터의 위치를 조정하고 리프팅 플랫폼의 높이를 찾습니다.
B. 재료 가져오기 및 CCD 위치 펀칭.
(1) 조작기를 조정하고 공급 리프팅 플랫폼에서 재료 조각을 가져옵니다.
지정된 위치에 대한 입력 궤적, 펀칭기 및 CCD의 속도 조정
X1, Y1 이동을 설정하여 스캔하고 펀칭 헤드를 정확한 위치로 이동시킵니다.
(2) 리프팅 플랫폼을 들어 올려 재료 높이가 항상 동일한 평면에 있도록 합니다.
재료가 완성되면 센서가 신호를 보냅니다.
C. 자료 수령
재료 조각이 홀 펀칭을 마치면 조작기가 이를 픽업하여 보내서 수집합니다.
리프트 플랫폼. 동시에 수신 플랫폼이 내려져 플랫폼 높이를 유지하십시오.
변하지 않은. 특정 높이에서 재료가 수집되면 유도 센서가
신호.
| 아니요. | 안건 | 매개변수 사양 | |
| 1 | 이 기계의 주요 기능 | 인공시트 투입(100장 이상 적층) : 시작 - 매니퓰레이터가 펀칭 위치로 소재 가져오기 - CCD 자동 펀칭 - 매니퓰레이터가 시트를 펀칭 위치로 수집 완료된 위치 - 다음 주기 | |
| 2 | 응용재료 | 재료 | PET 및 PC |
| 삼 | 최대 크기(mm) | 500*400 | |
| 4 | 최소 크기(mm) | 250*250 | |
| 5 | 두께(mm) | 0.05mm-3mm | |
| 6 | 가장자리 거리 | 20mm | |
| 7 | 처리 요구 사항 | 펀칭 직경 | 1.0,2.0,3.0 및 기타 크기 |
| 8 | 펀칭 정밀도 | ±0.02mm | |
| 9 | 펀칭 속도 | 1s/구멍, 대략 3500 구멍/H | |
| 10 | 제어 시스템 | / | CCD+ 산업용 PC +PLC |
| 11 | 속이는 사람 | / | 1. 자동으로 자료를 가져오고 수집합니다. 2. 펀칭 위치 자동 조정 3. 완성된 구멍 수, 총 수 및 기타 정보를 표시할 수 있습니다. |
| 12 | 이미지 처리 | 카메라 | CCD |
| 13 | 캡처 범위 | 9*12mm | |
| 14 | 가공방법 | 그레이스케일 모드 측정 | |
| 15 | 조명 시스템 | LED 투과 및 반사 | |
| 16 | 기계 | 기계 치수 | L2400×W1900×H1860mm |
| 17 | 펀치 드라이브 모드 | 영적인 | |
| 18 | 전원 공급 장치 | AC220V,50HZ | |
| 19 | 공기압 | 0.5~0.7MPa | |
| 20 | 힘 | 3KW | |
고객에게 깜짝 할인을 문의하세요
요청을 완료하려면 아래 정보를 제공하십시오. 연락처 양식에 이메일이나 전화번호를 남겨주시면 다양한 디자인에 대한 무료 견적을 보내드릴 수 있습니다!

VILITY는 지능형 인쇄 산업을 위한 원스톱 솔루션을 제공하는 전문 제조업체입니다.

