10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
언어
10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
기계식 키 및 조작 인터페이스 기본 키 소개
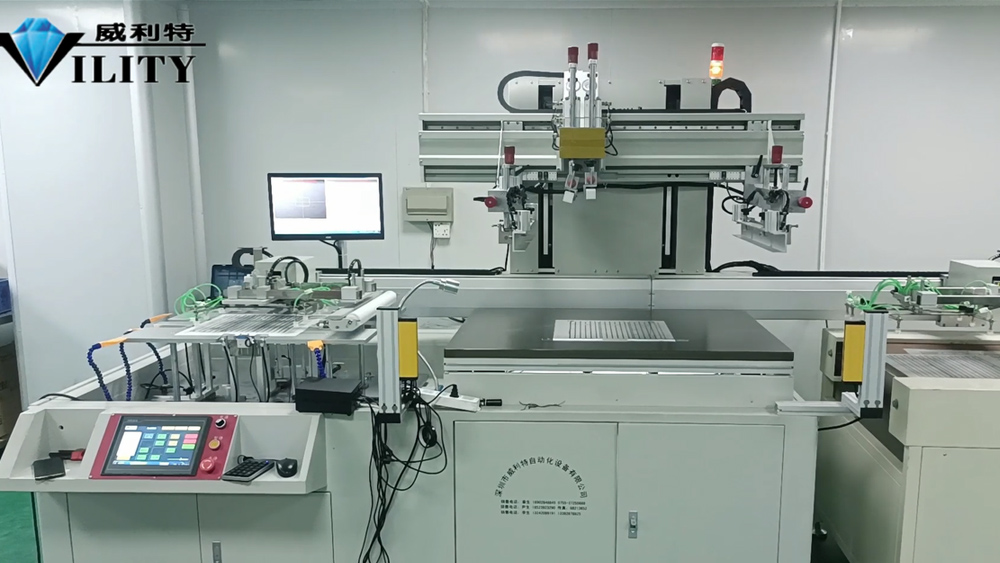
다음은 매니퓰레이터의 설정에 중점을 둡니다. 여기의 조작기 설정에는 인쇄, 로드, 언로드, 정렬 및 더스팅 좌표, 로드 좌표, 언로드 좌표 및 기타 매개변수가 포함됩니다. 그래서 여기에서 자세히 소개하겠습니다. 우선, 여기 오른쪽 하단 모서리에 있는 흰색 사각형부터 시작하여 여기에 쓰여진 급지 축인 로딩 축에 대한 매개변수이고 인쇄기 테이블 상단에 재료를 공급하는 것이 급지 축입니다.
피딩 축을 설정하는 방법은 매우 간단합니다. 급지 위치는 적재 테이블이 있는 곳이기도 합니다. 그런 다음 재료가이 위치에있을 때 공급 위치이며 흡입 로봇의 흡입 컵이 재료를 빨고 한 장소에 보관할 수 있도록 설정하십시오. 예를 들어 이 자료와 같이 데모를 제공합니다. 원래 위치가 이러할 때 먹이를 주는 위치로 설정해야 하므로 로봇을 왼쪽으로 이동시키십시오. 당신은 그것을 테스트할 수 있습니다, 인터페이스에 "공급 실린더"와 "공급 흡입 컵"이 있습니다. 플라스틱 실린더의 흡입 컵을 켜기 위해 테스트할 수 있습니다. 흡입 바람이 열린 다음 공급 흡입 컵이 재료를 흡수하도록하십시오. 재료에 평행한 로봇을 보면 이 노즐 위의 로봇이 각각의 노즐을 자유롭게 움직일 수 있으며 재료의 크기에 따라 자유롭게 조정할 수 있으며 방향, 위치 및 거리를 자유롭게 조정할 수 있습니다. . 여기에서 로봇을 조정한 후 값은 이제 38.56 위치 좌표가 되며 조금 더 진행하기에 적합할 수 있습니다. 이 위치에 도달하면 좌표로 이 위치에 설정합니다. 설정 화면에서 파란색 "피딩 위치"를 클릭하고 "예"를 클릭하면 피딩 위치 설정입니다.
두 번째 항목은 '대기 위치'로, 프린팅 과정에서 재료가 흡입될 때, 프린팅 및 이송 로봇의 움직임이 완료될 때까지의 대기 시간을 의미한다. 그런 다음이 위치가 대기 위치입니다. 대기 위치는 적재 위치보다 적절하게 더 클 수 있습니다. 예를 들어 적재 위치가 33이면 대기 위치가 적절하게 더 커질 수 있으며 35, 36, 37로 설정되지만 너무 크지는 않습니다. 대기 위치 설정입니다.
버퍼 위치란 무엇입니까? 즉, 첫 번째 재료 조각이 공급되고 조작자가 재료를 테이블로 보내고 반환 후 두 번째 재료 조각을 계속 잡습니다. 두 번째 재료 조각을 집어 들었지만 뒤에있는 인쇄 및 공급 조작기가 작업을 완료하지 않은 경우 공급 조작기가 재료를 집어 들고 먹이를 기다리는 위치로 보냅니다. 중간에 버퍼 위치. 버퍼의 로딩 위치는 흡입 후 버퍼 위치로 이동하여 대기하는 것입니다. 이전 인쇄 작업이 완료되면 다음 작업이 수행됩니다. 버퍼 위치를 설정하는 대략적인 방법을 보려면 열기를 클릭하십시오. 버퍼 위치 설정은 간단합니다. 인쇄기에는 그물 프레임이 있고 인쇄 과정에서 그물 프레임이 아래로 내려와야하므로 버퍼 위치를 설정할 때 조작기에주의를 기울여야합니다. 조작자는 그물 프레임과 충돌 할 수 없으며 중간은 거리를 유지해야합니다. 주의해서 살펴보아야 합니다.
고객에게 깜짝 할인을 문의하세요
요청을 완료하려면 아래 정보를 제공하십시오. 연락처 양식에 이메일이나 전화번호를 남겨주시면 다양한 디자인에 대한 무료 견적을 보내드릴 수 있습니다!

VILITY는 지능형 인쇄 산업을 위한 원스톱 솔루션을 제공하는 전문 제조업체입니다.

