Fornecemos solução completa para linha de produção de serigrafia automática de alta precisão há mais de 10 anos.
Língua
Fornecemos solução completa para linha de produção de serigrafia automática de alta precisão há mais de 10 anos.
A seguir, foca-se na configuração do manipulador. Na configuração do manipulador aqui, envolve impressão, carregamento, descarregamento, alinhamento e coordenadas de varredura, coordenadas de carregamento
Teclas mecânicas e introdução de teclas básicas de interface de operação
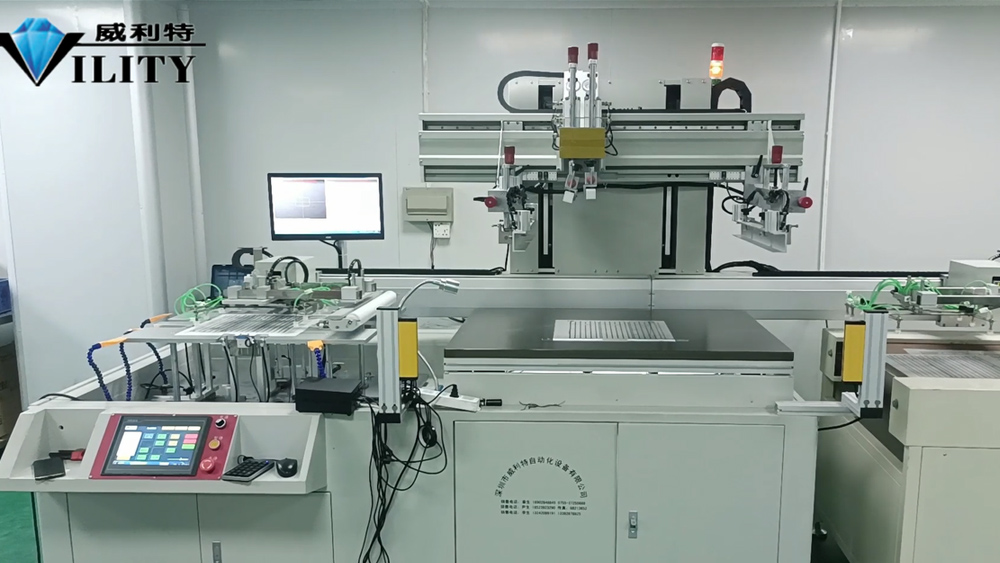
A seguir, foca-se na configuração do manipulador. Na configuração do manipulador aqui, envolve impressão, carregamento, descarregamento, alinhamento e coordenadas de varredura, coordenadas de carregamento, coordenadas de descarregamento e outros parâmetros; então eu vou te dar uma introdução detalhada aqui. Em primeiro lugar, a partir do quadrado branco aqui no canto inferior direito, estes são os parâmetros para o eixo de carregamento, que é o eixo de alimentação escrito aqui, e o material de alimentação para o topo da mesa da máquina de impressão é o eixo de alimentação.
Como definir o eixo de alimentação é muito simples. A posição de alimentação também é o local onde está a mesa de carregamento. Então, quando o material estiver neste local, é a posição de alimentação, então configurada para que a ventosa do robô de sucção possa apenas sugar o material e mantê-lo em um lugar com ele. Por exemplo, como este material, para dar uma demonstração. Quando a posição original estiver assim, ela precisa ser definida como a posição de alimentação, então deixe o robô se mover para a esquerda; você pode testá-lo, há um "cilindro de alimentação" e uma "copo de sucção de alimentação" na interface, você pode testá-lo para ligar a ventosa do cilindro de plástico. Vento de sucção aberto e, em seguida, deixe a ventosa de alimentação absorver o material. Olhe para o robô apenas paralelo ao material e, em seguida, o robô acima desses bicos, cada bico fica livre para se mover, livre para ajustar, de acordo com o tamanho do material, o comprimento do livre para ajustar sua direção, posição e distância . Depois de ajustar o robô aqui, o valor agora é de 38,56 coordenadas de posição, pode ser apropriado ir um pouco adiante. Quando você chegar a esta posição, defina-a para esta posição como as coordenadas. Na tela de configuração, clique no azul "Posição de alimentação" e clique em "Sim", esta é a configuração da posição de alimentação.
O segundo item é a "posição de espera", que se refere ao tempo de espera entre o processo de impressão, quando o material é sugado e quando os movimentos do robô de impressão e alimentação são concluídos. Então esta posição é a posição de espera. A posição de espera pode ser apropriadamente maior que a posição de carregamento, por exemplo, a posição de carregamento é 33, então a posição de espera pode ser apropriadamente maior, ajustada para 35, 36, 37, mas não muito grande. Esta é a configuração da posição de espera.
O que é uma posição de buffer? Ou seja, o primeiro pedaço de material foi alimentado, o manipulador envia o material para a mesa e continuará pegando o segundo pedaço de material após o retorno; Quando o segundo pedaço de material for recolhido, mas o manipulador de impressão e alimentação atrás não tiver concluído a ação, o manipulador de alimentação pegará o material e o enviará para a posição de espera de alimentação, no meio da qual haverá um posição do buffer. A posição de carregamento do buffer é que após a sucção, ele irá para a posição buffer e aguardará. Após a conclusão da operação de impressão anterior, a próxima será realizada. Clique em abrir para mostrar uma maneira aproximada de definir a posição do buffer; Configurar o local do buffer é simples. A prensa de impressão tem um quadro de rede, o quadro de rede deve estar para baixo no processo de impressão, portanto, ao definir a posição do buffer, devemos prestar atenção ao manipulador não pode colidir com o quadro de rede, o meio deve manter uma distância, ao configurar deve prestar atenção para olhar.
CONSULTE NOSSOS CLIENTES PARA DESCONTOS SURPREENDENTES
Por favor, forneça-nos as informações abaixo para concluir sua solicitação. Basta deixar seu e-mail ou número de telefone no formulário de contato para que possamos enviar um orçamento gratuito para nossa ampla gama de designs!

A VILITY é uma fabricante profissional que fornece SOLUÇÃO ÚNICA para a indústria de impressão inteligente.

