10年以上にわたり高精度自動スクリーン印刷生産ラインのワンストップソリューションを供給しています。
言語
10年以上にわたり高精度自動スクリーン印刷生産ラインのワンストップソリューションを供給しています。
以下、マニピュレータの設定を中心に説明します。ここでのマニピュレータ設定では、印刷、ロード、アンロード、位置合わせと散布座標、ロード座標が含まれます。
メカニカルキーと操作インターフェースの基本キー紹介
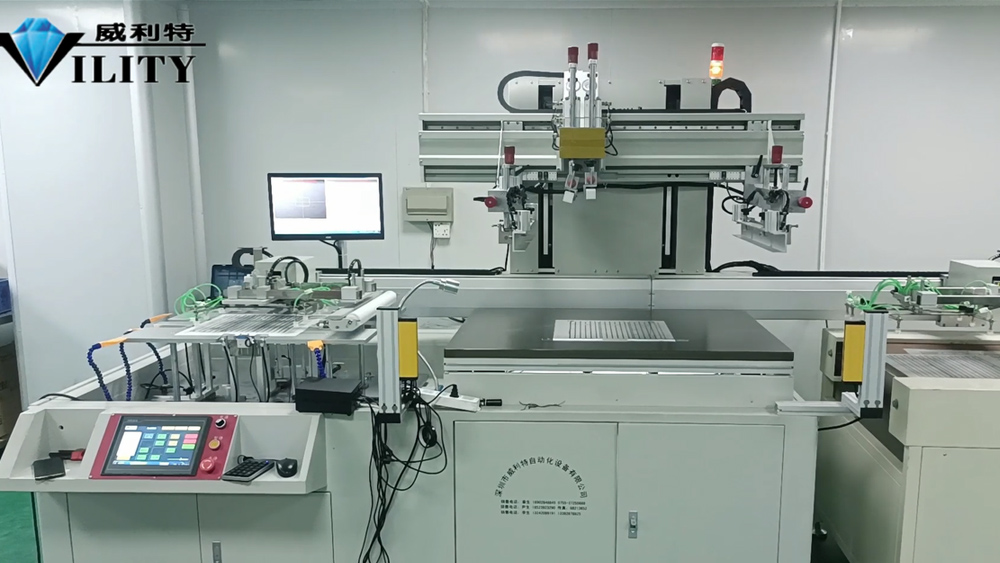
以下、マニピュレータの設定を中心に説明します。ここでのマニピュレータ設定には、印刷、ロード、アンロード、位置合わせとダスティング座標、ロード座標、アンロード座標、およびその他のパラメータが含まれます。ので、ここで詳しく紹介します。まず、ここの右下の白い四角から始まるのが、ここに書かれている送り軸であるローディング軸のパラメータで、印刷機のテーブルの上に材料を送り込むのが送り軸です。
送り軸の設定方法はとても簡単です。給餌位置は、ローディング テーブルがある場所でもあります。そして、素材がこの位置にあるときが供給位置であり、吸着ロボットの吸盤が素材をちょうど吸着して一箇所に保持できるように設定します。たとえば、この 1 つの資料のように、デモンストレーションを行います。元の位置がこのような場合は、給餌位置として設定する必要があるため、ロボットを左に移動させます。あなたはそれをテストすることができます、インターフェースには「供給シリンダー」と「供給吸盤」があり、プラスチックシリンダーの吸盤をオンにしてテストできます。吸引風を開き、給餌用吸盤に素材を吸い込ませます。ロボットを材料とちょうど平行に見て、次にこれらのノズルの上のロボットを見てください。各ノズルは材料のサイズに応じて自由に移動、自由に調整でき、長さは自由に方向、位置、距離を調整できます。 .ここでロボットを調整した後、値は 38.56 位置座標になり、少し先に進むのに適切な場合があります。この位置に来たら、この位置を座標として設定します。設定画面で、青い「送り位置」をクリックして「はい」をクリックすると、送り位置の設定です。
2つ目は「待機位置」で、印刷工程から材料を吸い上げてから、印刷・搬送ロボットの動作が完了するまでの待ち時間です。そして、この位置が待機位置です。待機位置はロード位置より適切に大きくすることができます。たとえば、ロード位置が 33 の場合、待機位置は適切に大きく、35、36、37 に設定できますが、大きすぎないようにします。待機位置の設定です。
バッファ位置とは何ですか?つまり、最初の材料が供給され、マニピュレータはその材料をテーブルに送り、戻った後も 2 番目の材料をキャッチし続けます。 2 番目の材料がピックアップされたが、後ろの印刷および送りマニピュレータがアクションを完了していない場合、送りマニピュレータは材料をピックアップし、送り待ちの位置に送ります。バッファ位置。バッファのロード位置は、吸引後、バッファ位置に移動して待機することです。前の印刷操作が完了すると、次の印刷操作が実行されます。 [開く] をクリックすると、バッファー位置の大まかな設定方法が表示されます。バッファの場所の設定は簡単です。印刷機にはネットフレームがあり、印刷プロセスではネットフレームが下にある必要があるため、バッファー位置を設定するときは、マニピュレーターがネットフレームと衝突しないように注意する必要があります。設定時に中央は距離を保つ必要があります注意して見る必要があります。
サプライズ割引については、お客様にご相談ください
リクエストを完了するために、以下の情報を提供してください。お問い合わせフォームにメールアドレスまたは電話番号を残すだけで、さまざまなデザインの無料見積もりをお送りします。

VILITY は、インテリジェント印刷業界にワンストップソリューションを提供する専門メーカーです。

