10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
언어
10년 이상 고정밀 자동 스크린 인쇄 생산 라인에 대한 원스톱 솔루션을 제공합니다.
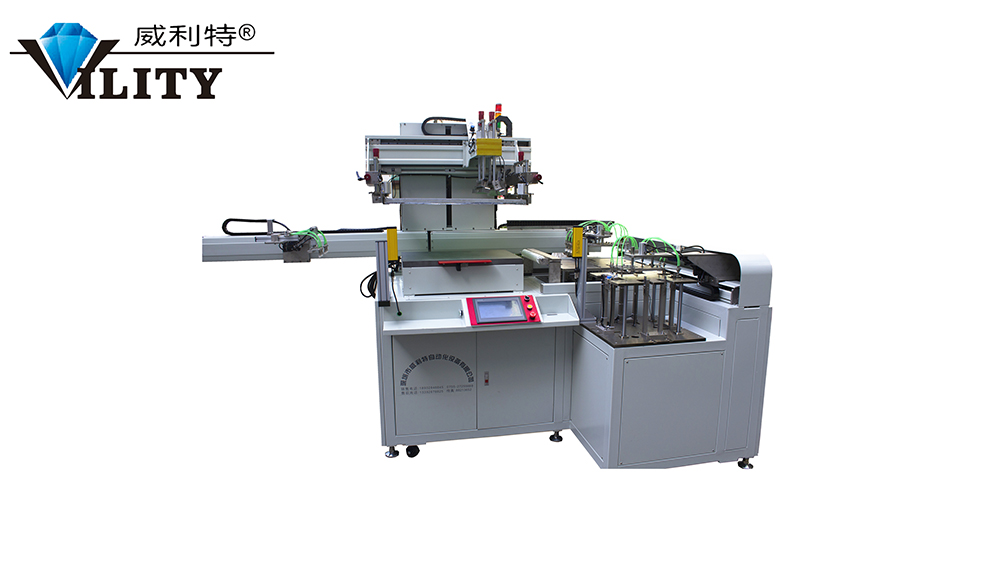
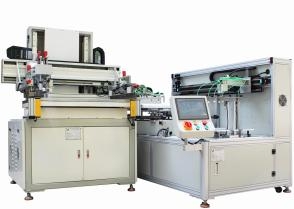
1. 로봇 공급/인쇄/하역 분할 작업 동작에 대한 간략한 소개:
1) 스토퍼의 위치를 조정한 후 픽업로봇의 흡착컵과 에어노즐을 이용하여 첫 번째 시트와 다음 시트를 분리하여 공급로봇 암이 픽업하도록 합니다.
2) 로봇 팔과 공기 노즐을 공급하는 동작으로 시트가 분리되어 카드 가장자리 정렬 플랫폼으로 보내집니다.
3) 시트 가장자리 정렬 프린터는 재료 위치에 따라 가장자리 정렬을 수행하고 정렬이 완료된 후 프린터는 스크린 인쇄를 수행합니다.
인쇄 후 재료는 인쇄 테이블 아래의 이젝터 핀에 의해 들어 올려집니다. 공급 로봇의 흡입 컵에 의해 재료가 끌려진 후 진공이 열리고 재료가 흡입되어 컨베이어 라인으로 보내진 다음 재료는 컨베이어 라인을 통해 터널로로 보내집니다.
2. 분할 및 적재 로봇의 기능 및 구성.
아니요. | 기준 치수 | 기능 | 주요 구성품 |
1 | 전기제어부 | 빠르고 안정적이며 지속적인 작동. | 파나소닉 서보 |
2 | 리프팅 플랫폼 어셈블리 | 들어올릴 때 재료가 동일한 높이에 있는지 확인하십시오. | 모터, 선형 베어링, 나사 |
삼 | 재료 구성 요소의 포인트 | 재료의 상단과 하단 부분을 분리합니다. | 공압 실린더, 흡입 컵, 공기 노즐 |
4 | 먹이는 성분 | 스크린 인쇄기에 재료를 공급합니다. | 서보 모터, 가이드 레일, 타이밍 휠, 타이밍 벨트 |
5 | 석션 지그 | 클램핑 시 재료의 주름이 발생하지 않도록 합니다. | 아크릴 판, 알루미늄 부품, 진공 흡입 컵 |
3. 로봇 팔의 기술 표준.
아니요. | 안건 | 표준 |
1 | 축수 | 로봇 팔 로딩 (단일 축), 로봇 팔 공급 (두 개의 축) |
2 | 로봇 팔 운동 모드 | 서보 모터 + 선형 가이드 + 타이밍 벨트 |
삼 | 공급 스트로크 | 1400mm |
4 | 스트로크 낮추기 | 1600mm, 짧은 팔 1600mm, 긴 팔 2100mm |
5 | 2축 적층 방식 | 먼저 Y축, Y축의 Z축, 고정 장치 세트가 있는 Z축 |
6 | 반복 위치 정확도 | ±2.5mm. |
7 | 속도 | 500-650개/시간 |
4. 고정 장치 기술 표준: 흡입판 고정 장치 유형은 제품 특성에 따라 맞춤 설정할 수 있습니다.
아니요. | 안건 | 표준 |
1 | 흡입판 구조 | 윗부분은 스테인레스 판이고 아랫부분은 알루미늄 판입니다. |
2 | 흡입컵 재질 | AL6061+304 |
삼 | 공기 공급원 | 400w 송풍기와 함께 제공 |
4 | 재료 크기 범위 | 380*500-200*350mm |
5 | 재료의 두께 | 0.05mm-2.0mm |
6 | 분할 방법 | 시트 전체 탈착, 정전기 제거 후 전체 쉐이킹, 소재 분할 후 다장 검사 채용 |
5. 인쇄기 매개변수
1 | 인쇄 테이블 크기 | 500*700mm |
2 | 최대 인쇄 영역 | 380*500mm |
삼 | 최대 프레임 크기 | 800*1000mm |
4 | 최대. 프레임 두께 | 25~55mm (스페셜은 사용자 정의 가능) |
5 | 전체 기계 크기: 길이*세로*높이 | 2.2-(1.2)m * 2m *1.6m (한 줄 가까이에 놓음) |
2.2-(1.7)m * 2m * 1.6m (옆에 두 줄 가까이 놓음) | ||
6 | 프레스 테이블 높이 | 900mm |
7 | 최대. 인쇄 속도 | 650P/H |
8 | 전원 사양 | 380V-50Hz |
9 | 가장자리 위치 정확도 | ±0.5mm |
10 | 인쇄 정확도 (비물질적 수축 및 스텐실 확장) | ±0. 1mm |
11 | 두 가장자리 사이의 중심 거리 | 500mm (조정 가능 범위: 수평의 ±100mm), 수직 ±100mm |
12 | 기계 크기 (LWH) | 2200 (터널이 겹치는 부분은 제외)* 1900 *2200mm |
13 | 기계 중량 | 대략. 1200KG |
14 | 공기 공급 압력 | 25~6kg/cm2 PSI |
15 | 공기 소비량 | 6L/주기 |
고객에게 깜짝 할인을 문의하세요
요청을 완료하려면 아래 정보를 제공하십시오. 연락처 양식에 이메일이나 전화번호를 남겨주시면 다양한 디자인에 대한 무료 견적을 보내드릴 수 있습니다!

VILITY는 지능형 인쇄 산업을 위한 원스톱 솔루션을 제공하는 전문 제조업체입니다.

