จัดหาโซลูชั่นแบบครบวงจรของสายการผลิตการพิมพ์สกรีนอัตโนมัติที่มีความแม่นยำสูงมาเป็นเวลานานกว่า 10 ปี
ภาษา
จัดหาโซลูชั่นแบบครบวงจรของสายการผลิตการพิมพ์สกรีนอัตโนมัติที่มีความแม่นยำสูงมาเป็นเวลานานกว่า 10 ปี
โครงการนี้เป็นสายการผลิตที่กำหนดเอง เครื่องพิมพ์หน้าจอ CCD 4 เครื่อง จับคู่กับระบบอบแห้งเตาอุโมงค์อินฟราเรดหลายชั้น ส่วนท้ายเป็นเฟรมหลายชั้น
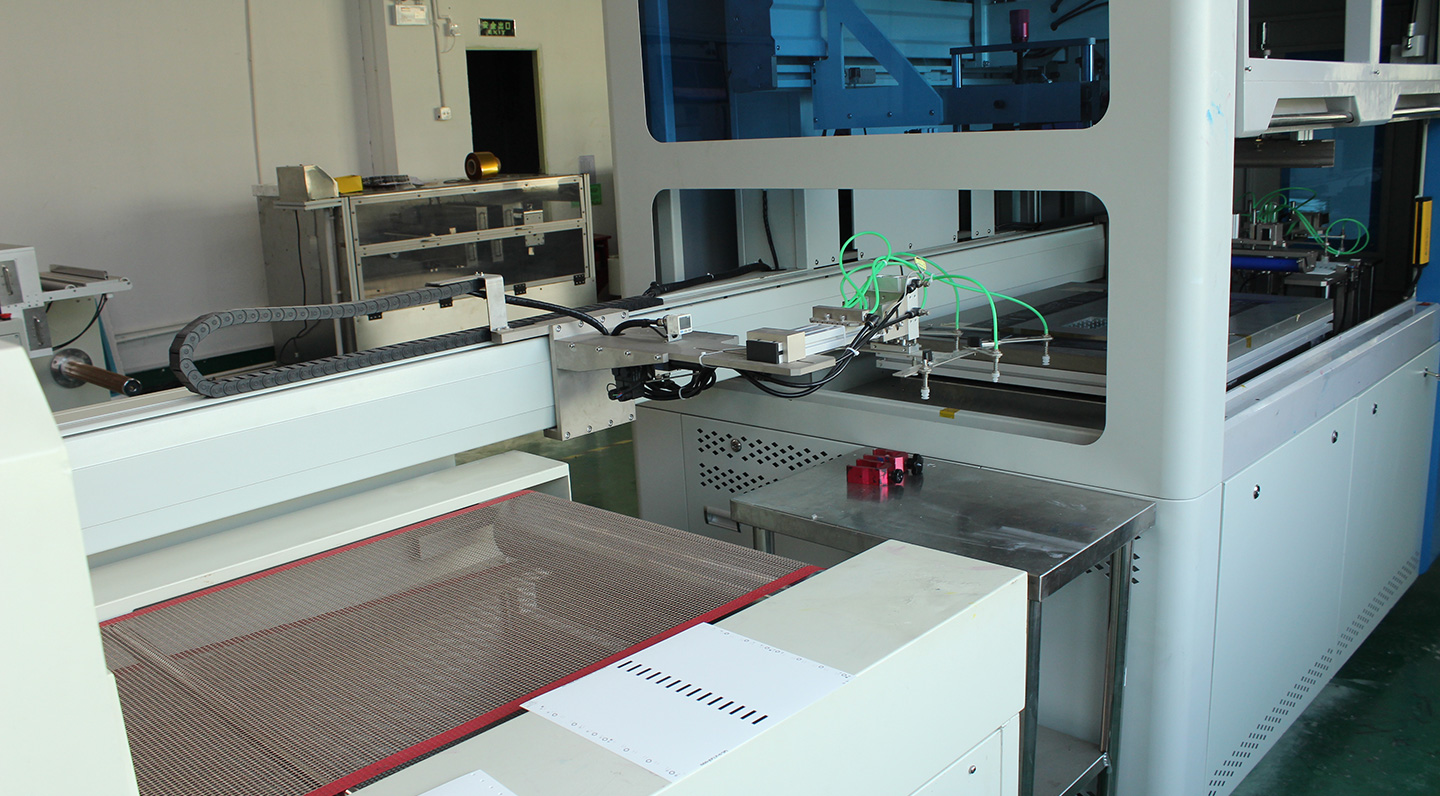
หลังจากวางวัสดุบนแท่นป้อนของแท่นพิมพ์แล้ว สายการผลิตทั้งหมดสามารถทำงานได้โดยอัตโนมัติ หลังจากการพิมพ์ หุ่นยนต์ขนถ่ายวัสดุจะถูกหยิบขึ้นมาและวางบนสายพานลำเลียง แท่นพิมพ์สี่เครื่องจะถูกพิมพ์พร้อมกันเพื่อเพิ่มประสิทธิภาพการใช้งานของเตาอบแบบอุโมงค์ ไม่เพียงแต่ช่วยประหยัดพลังงานและเป็นมิตรกับสิ่งแวดล้อมมากขึ้น แต่ยังเพิ่มกำลังการผลิตของสายการผลิตอย่างมากอีกด้วย ทำให้มีประสิทธิภาพมากขึ้นในระยะเวลาเท่าเดิม
ความยาว * ความกว้าง * ความสูง (ไม่รวมบิตการทำงานของจอแสดงผล)
17500 มม. * 6020 * 1900 มม

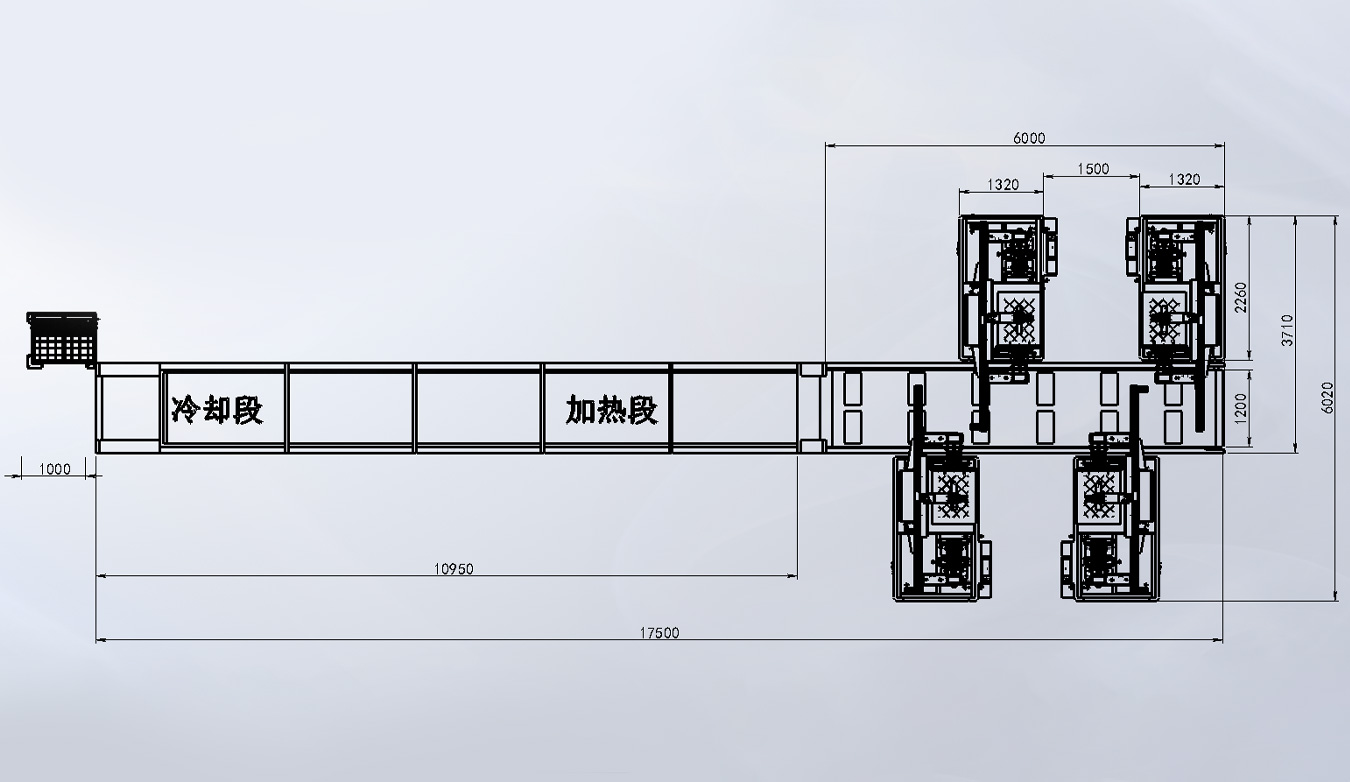
การเตรียมวัสดุ การปรับแต่ง: ปรับหุ่นยนต์ป้อนอาหาร เลือกหุ่นยนต์หยิบและวางตำแหน่งวัสดุ ปรับตำแหน่งวัสดุของการ์ดแพลตฟอร์มการโหลด และตำแหน่งการยกหน้าจอ CCD
โหลดด้วยตนเอง: วางปึกของผลิตภัณฑ์ที่จะพิมพ์ด้วยตนเองบนลิฟต์ยกโต๊ะโหลด
การให้อาหารหุ่นยนต์ให้อาหาร: ที่หนีบถ้วยดูดของหุ่นยนต์จะดูดซับวัสดุหนึ่งแผ่นโดยเขย่าขึ้นลงเพื่อแยกวัสดุออกจากแผ่นถัดไปแล้วส่งวัสดุไปที่โต๊ะพิมพ์
การจัดตำแหน่ง CCD: หลังจากที่กล้อง CCD ตรวจพบจุด MARK ของวัสดุ โต๊ะการพิมพ์จะถูกขับเคลื่อนให้เคลื่อนที่ในรูปแบบ XYθ เพื่อให้จุด MARK ของวัสดุสอดคล้องกับจุด MARK ของหน้าจอการพิมพ์
การพิมพ์: หลังจากการจัดตำแหน่ง CCD เสร็จสิ้น หน้าจอจะลดลงสำหรับการพิมพ์
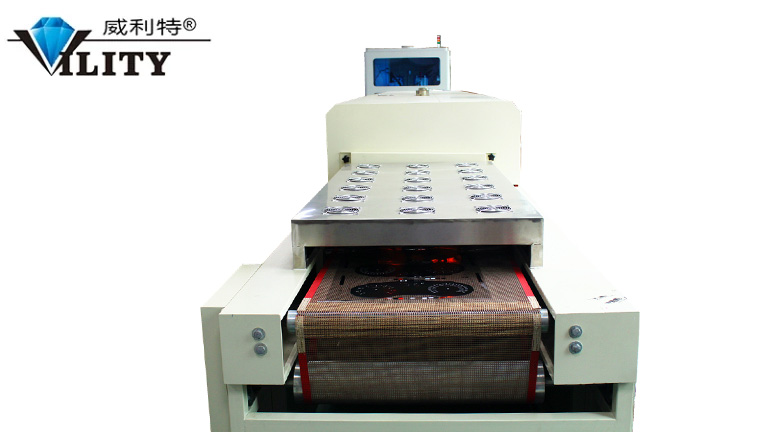
ขนถ่ายหุ่นยนต์ขนถ่าย: หุ่นยนต์จะถูกพิมพ์ผลิตภัณฑ์ที่ถูกดูดไปยังสายพานลำเลียงการพิมพ์หน้าจอ หลังจากที่โต๊ะอบเตาอบอุโมงค์ IR หลายชั้นไหลแห้งจนถึงจุดสิ้นสุดของวัสดุแบบแมนนวลที่วางอยู่บนชั้นวางหลายชั้น
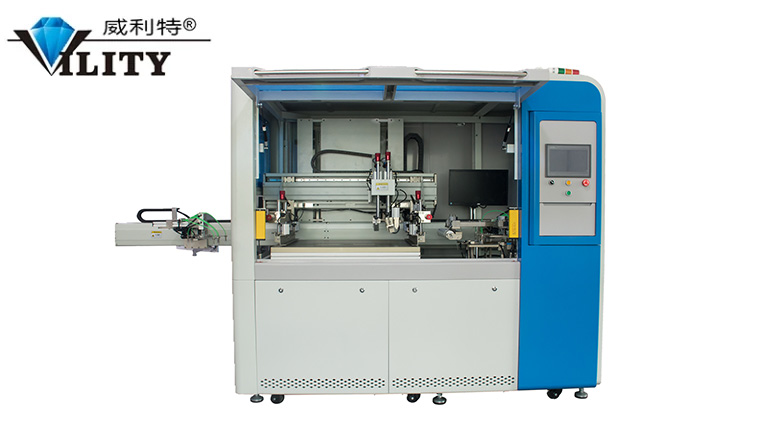
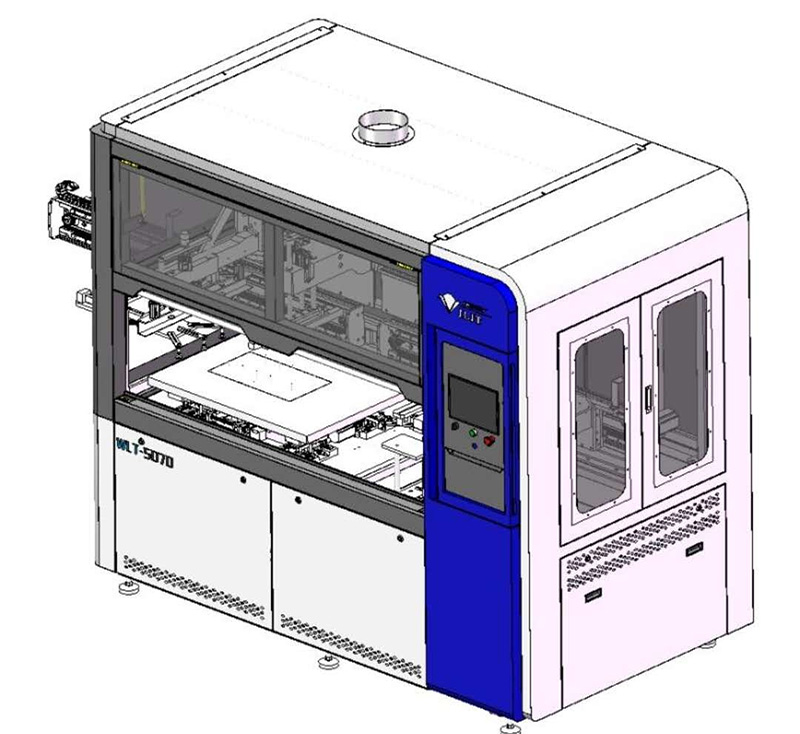
1) หน้าต่างกระจกเปิดอยู่บนโต๊ะ กล้อง CCD ถ่ายภาพจากล่างขึ้นบน มุมมองของ CCD (สั่งทำพิเศษ) สามารถปรับได้โดยอัตโนมัติตามขนาดของวัสดุ
2) CCD จะคำนวณตำแหน่งเชิงพื้นที่ของวัสดุและลายฉลุโดยอัตโนมัติตามจุดทำเครื่องหมายบนวัสดุ และสั่งให้ตัวควบคุมการเคลื่อนไหวของมอเตอร์ปรับการหมุนของแพลตฟอร์ม X, Y, θ เพื่อวางตำแหน่งการพิมพ์โดยอัตโนมัติ
3) ฐานเลื่อนแบบไขว้ได้รับการประมวลผลด้วยอลูมิเนียมหล่อในตัว ทำงานเบา ๆ โดยไม่กระวนกระวายใจ
4) กรอบหนีบลายฉลุใช้การออกแบบหนีบอัตโนมัติแบบนิวแมติกและใช้งานง่าย
5) การพิมพ์ใช้เซอร์โวมอเตอร์ของ Panasonic พร้อมรางนำทางเชิงเส้น การวางตำแหน่งที่รวดเร็วและราบรื่นและแม่นยำ
6) การควบคุมอินเทอร์เฟซระหว่างมนุษย์กับเครื่องจักร + สวิตช์ปุ่มสามารถตั้งค่าฟังก์ชั่นและพารามิเตอร์ได้หลากหลายใช้งานง่าย
7) แผ่นดันความปลอดภัย สวิตช์ตาแมว ปุ่มหยุดฉุกเฉิน การป้องกันความปลอดภัยอย่างละเอียด
| ขนาดโต๊ะพิมพ์ | 680*880มม |
| พื้นที่การพิมพ์สูงสุด | 420*600มม |
| ขนาดเฟรมหน้าจอสูงสุด | 900*1100มม |
| ความหนาของกรอบหน้าจอสูงสุด | 25~55 มม. (สามารถปรับแต่งได้) |
| ขนาดเครื่อง : ยาว-xกว้างxสูง | 2.3-(1.2)ม. X 2ม. X 1.6ม |
| 2.3-(1.7)ม. X 2ม. X 1.6ม | |
| ความเร็วในการพิมพ์ที่เร็วที่สุด | 450 พี/เอช |
| ข้อมูลจำเพาะของแหล่งจ่ายไฟ | 380V-50Hz |
| ความแม่นยำของตำแหน่ง CCD | 0.02มม |
| ความแม่นยำในการพิมพ์ | 0.05มม |
| ระยะห่างระหว่างศูนย์ CCD สองแห่ง | 330 มม. สามารถปรับแต่งได้ |
| ขนาดเครื่อง (LWH) | 2300(ไม่รวมอุโมงค์ทับซ้อน)*1600*2200 (รวมฝาครอบ) มม |
| น้ำหนักเครื่อง | ประมาณ 1200 กก |
| ความกดอากาศ | 25~6กก./ซม.2 PSI |
| ปริมาณการใช้ก๊าซ | 6 ลิตร/รอบ |
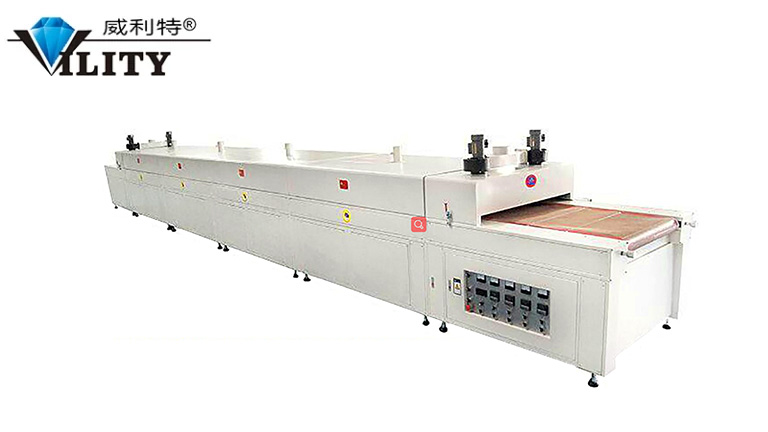
แผนภาพโครงสร้างเตาอุโมงค์
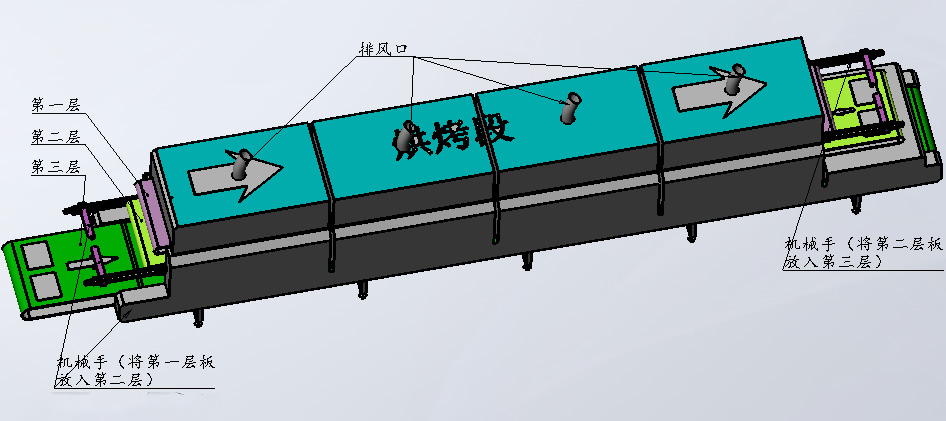
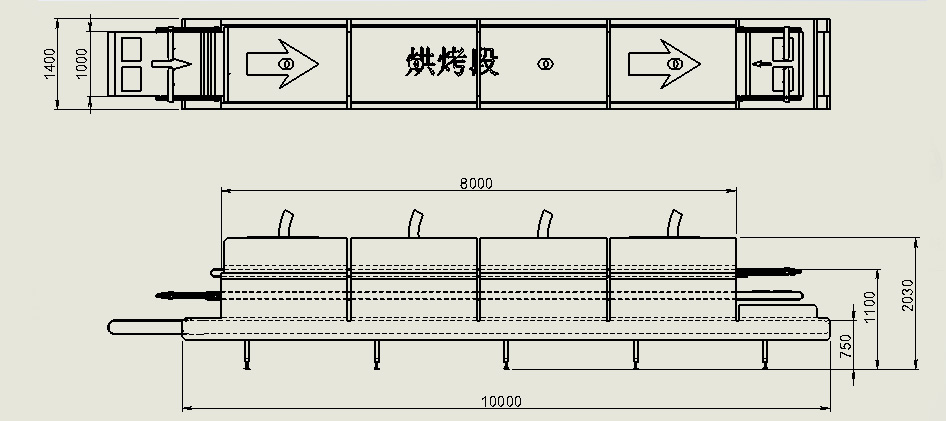
1. ข้อกำหนดเตาอุโมงค์:
L7.9m * W1.09m * H1.45m (บนชั้นแรกของการอบแห้งนอกขนาด)
L7.9m * W1.09m * H1.05m (ชั้นที่สองของการอบแห้งนอกขนาด)
L8.9m * W1.09m * H0.8m (ชั้นล่างสุดของผ้าแห้งนอกขนาด) ซึ่งสูง 1 เมตร สำหรับลมเย็น
2. กำลังเตาอุโมงค์: 30KW
3. ความกว้างที่มีประสิทธิภาพของสายพานลำเลียง: 0.6m
4. อุณหภูมิเตาอุโมงค์: อุณหภูมิห้อง 22 ℃-200 ℃
5. ระยะชักของหุ่นยนต์: 450 มม
◪ หลังจากการพิมพ์เครื่องพิมพ์สกรีนเสร็จสิ้น ผลิตภัณฑ์จะถูกวางบนสายพานลำเลียงและไหลลงสู่ชั้นสูงสุดของเตาอบแบบอุโมงค์ (ชั้นแรก)
◪ หลังจากการอบชั้นที่สองเสร็จสิ้น ผลิตภัณฑ์จะไปถึงส่วนหน้า จากนั้นหุ่นยนต์จับยึดจะวางผลิตภัณฑ์ไว้บนชั้นที่สามของการอบ
◪ ผลิตภัณฑ์ถึงจุดสิ้นสุดหลังจากการอบในเตาอบแบบอุโมงค์ และผลิตภัณฑ์จะถูกวางบนชั้นที่สองโดยหุ่นยนต์จับยึดเพื่ออบ
◪ หลังจากการอบชั้นที่สามเสร็จสิ้น ผลิตภัณฑ์จะถูกวางซ้อนกันโดย end-collector
◪ เปลือกด้านนอกของตัวเตาทำจากแผ่นเย็น T1.5 มม. และเปลือกด้านในทำจากแผ่นสแตนเลส SUS202, T1.2 มม. พร้อมการขึ้นรูปไฮดรอลิกและชุดเชื่อม
◪ ขาตั้งทำจาก T2.0 มม., พาสสแควร์มาตรฐานแห่งชาติ 50 * 50 มม. ด้านล่างมีล้อสากลขนาด 3 นิ้วพร้อมถ้วยวางเท้าแบบปรับได้ M14*100 มม.
◪ ฉนวนกันความร้อนโดยใช้ผ้าฝ้ายอลูมิเนียมซิลิเกต T50 ด้านใน ด้านนอกใส่ขนหิน Sears 100K, ผ้าฝ้ายฉนวน T150mm
◪ สายพานลำเลียงใช้สายพานตาข่ายเทฟลอนสีดำอุณหภูมิสูงสองเส้นข้อกำหนดคือ L14.05 * W0.6m, L14.05 * W0.6m, L16.05 * W0.6m ต่อ 1 ปรับความตึงปรับความเร็วได้ 0-6 ม. การสนับสนุนสายพานตาข่ายใช้ลูกกลิ้งชุบสังกะสีφ25 * L600mm
◪ เครื่องทำความร้อนโดยใช้ท่อความร้อนฮีทซิงค์สแตนเลส กำลังไฟรวม 30KW อุณหภูมิห้อง 22 ℃-200 ℃ สามารถเหี่ยวเฉาได้
◪ ส่วนกำลังใช้มอเตอร์เกียร์ 0.5HP 1:30 พร้อมตัวแปลงความถี่ Dexie 0.5HP 3 ชุด เพลาขับหัวและส่วนท้ายใช้เหล็กชุบโครเมียม φ30*L600 มม. พร้อมลูกปืน เกียร์ โซ่ แท่งสวม ฯลฯ รวมทั้งหมด จำนวน 3 ชุด เพลาขับทั้งหมดได้รับการติดตั้งไว้ด้านนอกฉนวนฝ้ายเพื่อหลีกเลี่ยงไม่ให้ตลับลูกปืนเสียหายได้ง่ายเนื่องจากอุณหภูมิสูง
◪ ลมถูกลำเลียงขึ้นและลง และมอเตอร์ลมใช้มอเตอร์ 1HP พร้อมใบพัดลมขนาด 10.5 นิ้ว 3 ชุด แผ่นตาข่ายลมด้านบนและด้านล่างใช้แผ่นตาข่ายเจาะรูสแตนเลส SUS201, T1.2 มม.
◪ ฝาครอบลมระบายความร้อนใช้การขึ้นรูปไฮดรอลิกแผ่นเย็น T1.2 มม. การผลิตการเชื่อม พัดลมระบายความร้อนใช้พัดลมแบบแรงเหวี่ยง 0.75KW 1 ชุด แผ่นตาข่ายระบายอากาศใช้แผ่นตาข่ายสแตนเลส
◪ การนำเข้าและส่งออกทั้งหมดได้รับการปิดผนึก และความสูงการนำเข้าและส่งออกสูง 50 มม.
◪ กล่องไฟฟ้าทำจากแผ่นเย็น T1.0 มม. อุปกรณ์ไฟฟ้าใช้คอนแทค Chint เครื่องวัดอุณหภูมิ Zhitong จอแสดงผลดิจิตอล การควบคุมความร้อนใช้ตัวควบคุมพลังงาน Shiguo แอมมิเตอร์ ตัวบ่งชี้ สวิตช์อากาศ สวิตช์เลือกด้วยลวดยี่ห้อ Tongbao ช่องสายไฟ ฯลฯ .
◪ พ่นสีอบขาวคอมพิวเตอร์ การผลิตอื่นๆ ตามการผลิตปกติของบริษัท
◪ หุ่นยนต์จับยึดสี่ตัวประกอบด้วยรางนำ สายพานซิงโครนัส สเต็ปปิ้งมอเตอร์ อุปกรณ์จับยึด และการ์ดควบคุม สเต็ปปิ้งมอเตอร์ใช้สเต็ปปิ้ง 86 สเต็ปปิ้ง สายพานซิงโครนัสใช้รุ่น McUrdy และรางนำใช้แบรนด์ HIWIN ฟิกซ์เจอร์หนีบเราทำเอง

VILITY เป็นผู้ผลิตมืออาชีพที่ให้บริการโซลูชันแบบครบวงจรสำหรับอุตสาหกรรมการพิมพ์อัจฉริยะ

